

结构光还是激光:三维扫描选型实战对比
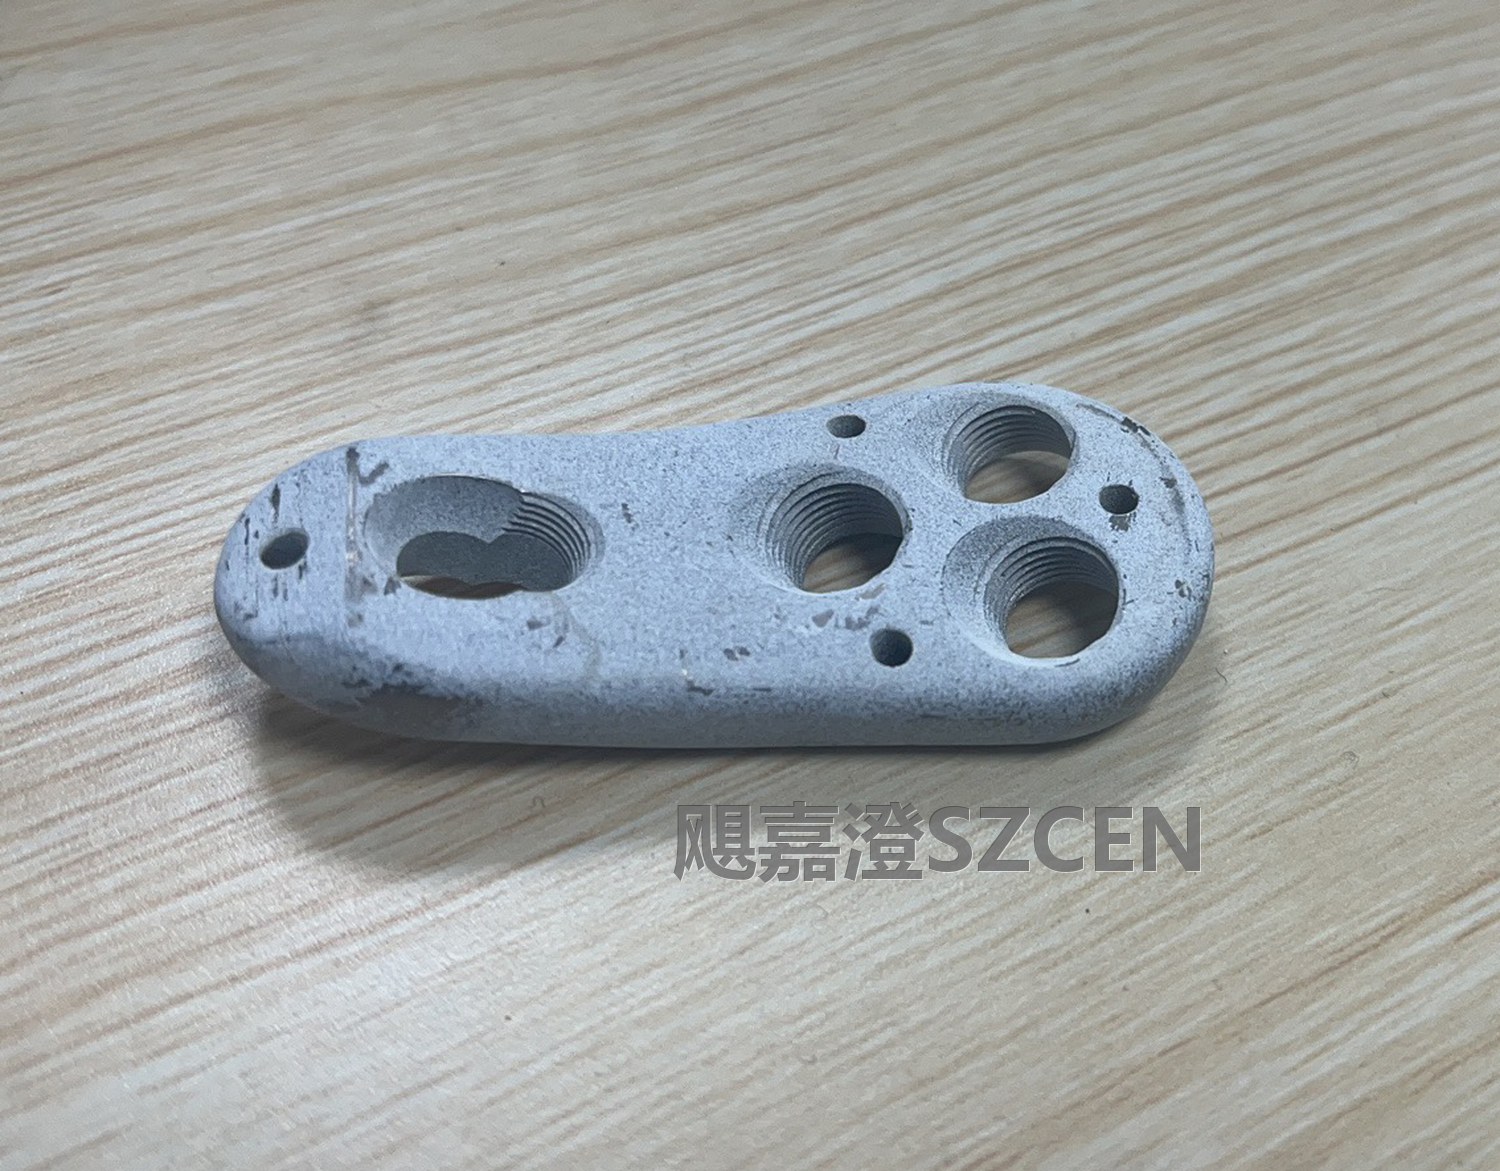
三维扫描是逆向测绘和首件检测的起点,也是把实物变成数模的第一道工序。市面上的设备方案很多,但工程上最常被拿来做对比的,是结构光与激光雷达两类。它们没有绝对的优劣,关键是看被测对象是什么、要拿到什么样的数据。
原理差异:编码光栅 vs 三角测距
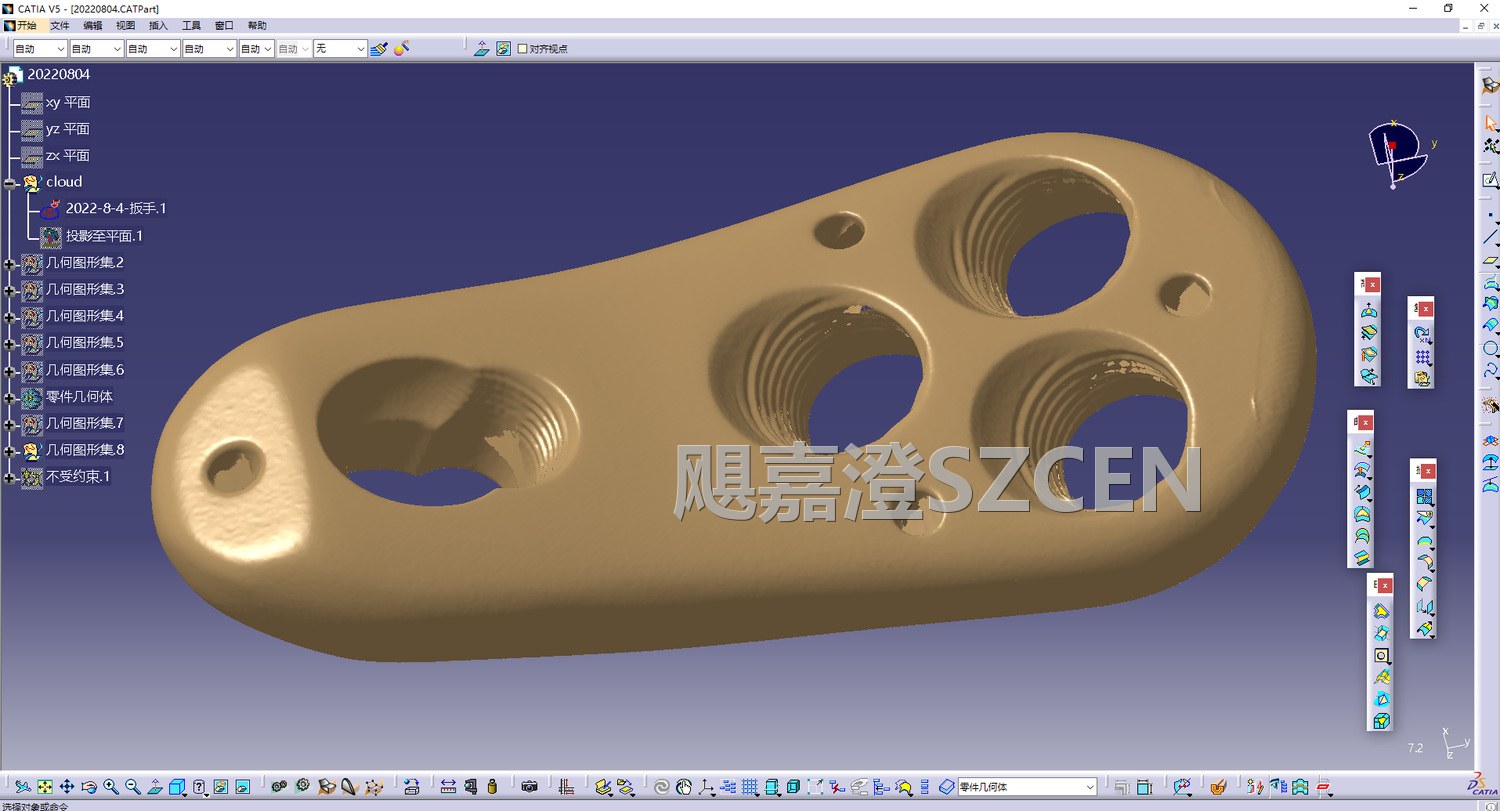
结构光通过投射一组编码光栅到物体表面,相机捕捉变形后的条纹,反算每个点的空间位置,适合在稳定光环境下快速获取密集点云。激光方案多用线激光配传感器做三角测距,逐线扫描拼出整个型面,对环境光不那么敏感,更适合车间、户外等有干扰的现场。简单说,结构光赢在快和密,激光赢在稳和远。对自由曲面多的零件,结构光的密点云能保留更多细节;对大型工件,激光的远距能力更稳妥。
深色与高反光件:谁更扛造
实际项目里最头疼的,往往是深色塑料、抛光金属、透明件这类"难扫"表面。结构光遇到强反光会出现条纹丢失,需要喷显影粉或贴标记点辅助;激光对反光的容忍度相对高,但仍可能在镜面处断线。我们的经验是:先判断材质和表面状态,再决定设备与预处理,而不是反过来。预处理做对了,后面建模能省一大半力气。对透明或极薄件,还会改用接触式测量做关键轮廓补点。
后处理、场景选型与交付
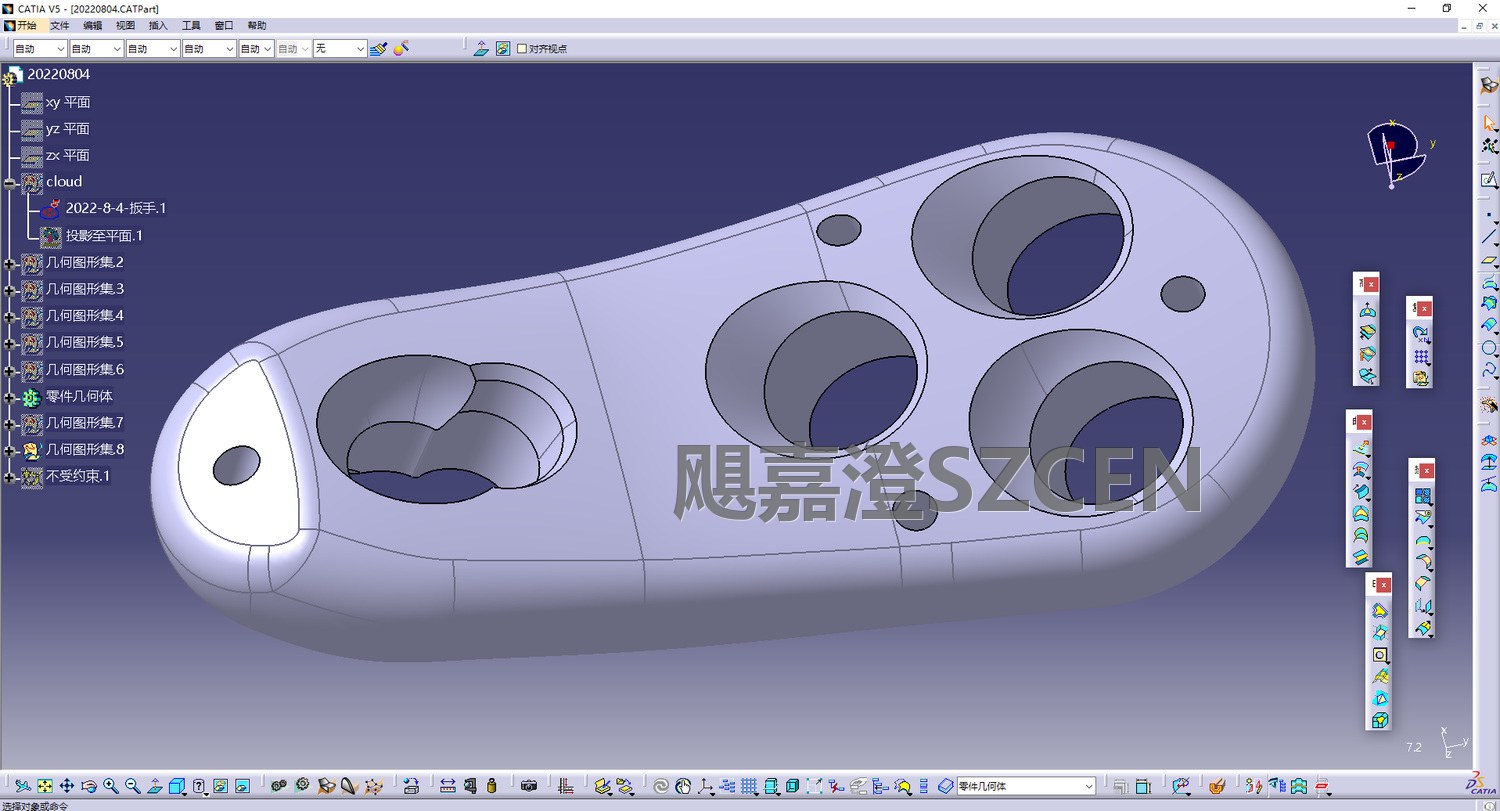
扫描只是开始,点云去噪、对齐、封装决定最终模型质量。去噪要保留真实特征、别把棱边磨平;多站位数据靠标记点或特征自动拼接,拼接误差要在允许范围内。做逆向测绘,通常要完整、连续的自由曲面,结构光的密点云更有优势;做首件检测或形位比对,更看重稳定重复精度和现场适应性,激光或关节臂配合更稳妥。大型工件还要考虑定位靶点与拼接策略,否则再好的设备也拼不出一张干净的整体数据。交付时我们按偏差色谱和二维工程图验收,让客户直观看到实物与数模的差距。
设备布置与现场实施
扫描效果一半取决于现场布置。我们做项目时会先规划站位和靶标,把重叠率和遮挡降到最低,避免后期拼接错位。对大型或细长工件,会搭简易转台或轨道,让相机相对稳定地采集;强环境光下用遮光罩或安排在光线干扰小的时段作业,减少条纹丢失。很多"扫不准"的问题,根子在布站而不是设备,提前踩点和模拟能省下大量返工。现场经验沉淀下来,下次同类工件就能直接复用布站方案。
数据交付与下游协同
拿到点云只是中点,最终要能被设计、检测和制造直接用。我们按用途交付不同精度的数据:逆向用连续曲面,检测用偏差报告和色谱,模具用对齐后的中线数模。格式上也和客户的软件对齐,减少来回转换的损耗。对长期合作的客户,我们还会沉淀一套扫描与预处理模板,让同类零件下次更快、更稳,把一次性服务变成可复用的能力。数据交付标准统一了,整条协作链才转得顺。
- 结构光:快、密,适合稳定环境下的逆向
- 激光:稳、远,适合车间与现场的形位检测
- 难扫表面先做预处理,比换设备更划算
【飓嘉澄点评】我们做逆向测绘时,把扫描选型当成项目方案的一部分,而不是到了现场才临时决定。先看清对象材质、精度目标和后续用途,再匹配设备和预处理,往往决定了整单的效率和数据质量。这也是我们坚持"先评估、再上机"的原因。
