

移动机器人底盘:重心视觉与稳定感的设计表达
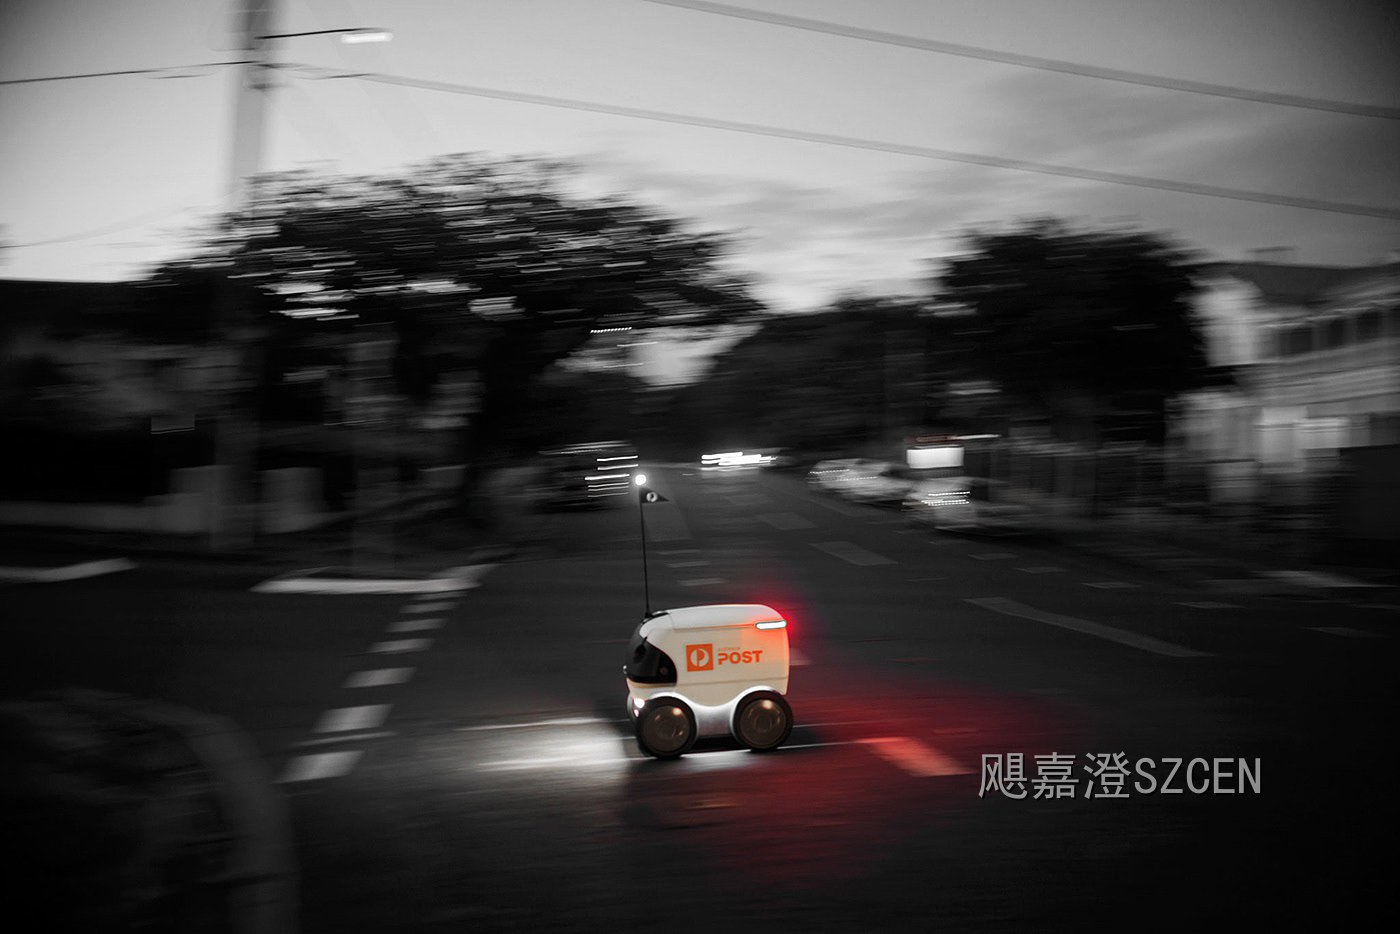
低重心是稳定感的底色
机器人跑起来稳不稳,底盘第一关是重心。我们做外观设计,先用视觉把重心压低:上部收薄、下部加宽、配重感放在底部,让人一眼觉得它不会翻。视觉低重心和真实低重心要一致,不能壳子做矮了里面却头重脚轻。底色做对了,物业和访客远远看到就放心,设备也少一分被当成玩具的轻浮感。重心压稳,机器人的体面和安全感才同时立住,这也是公共空间接纳它的前提。
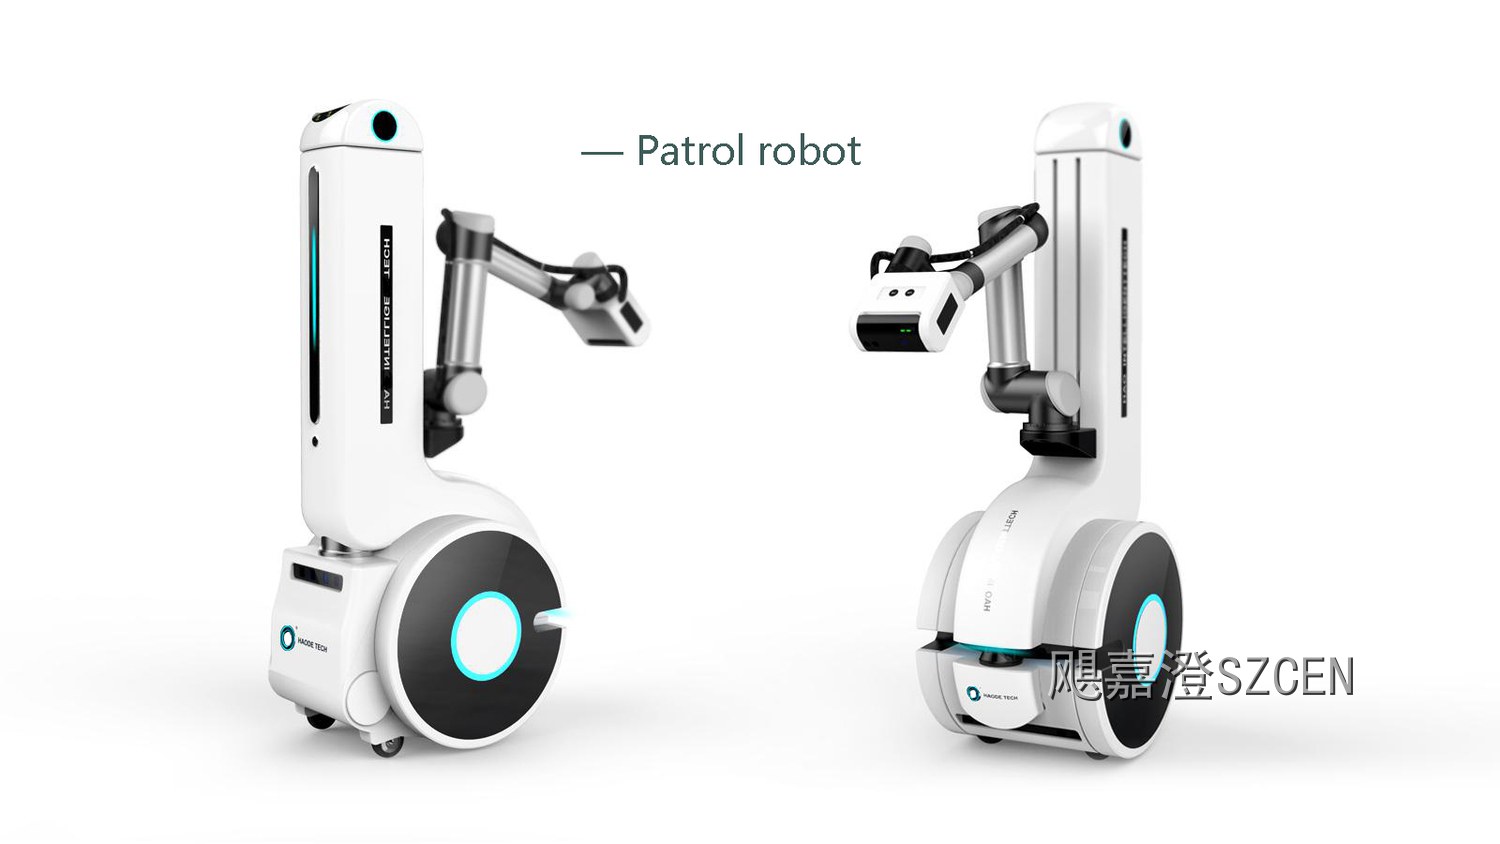
视觉重量怎么分布
重量感不能只靠矮,还要会分布。我们把视觉密度放在四角和中线,让机身看起来是被地面托住而不是悬浮;转角放大圆角、底部做微张的裙边,强化落地感。分布做讲究了,不同光照和角度下设备都显稳,不会侧看显飘。视觉重量分布好了,机器人即便轻量化也能显得可靠,材料省了观感不省。分布这层功夫,是轻和稳这对矛盾被调和的关键,也是高端移动机器人被信任的细节。
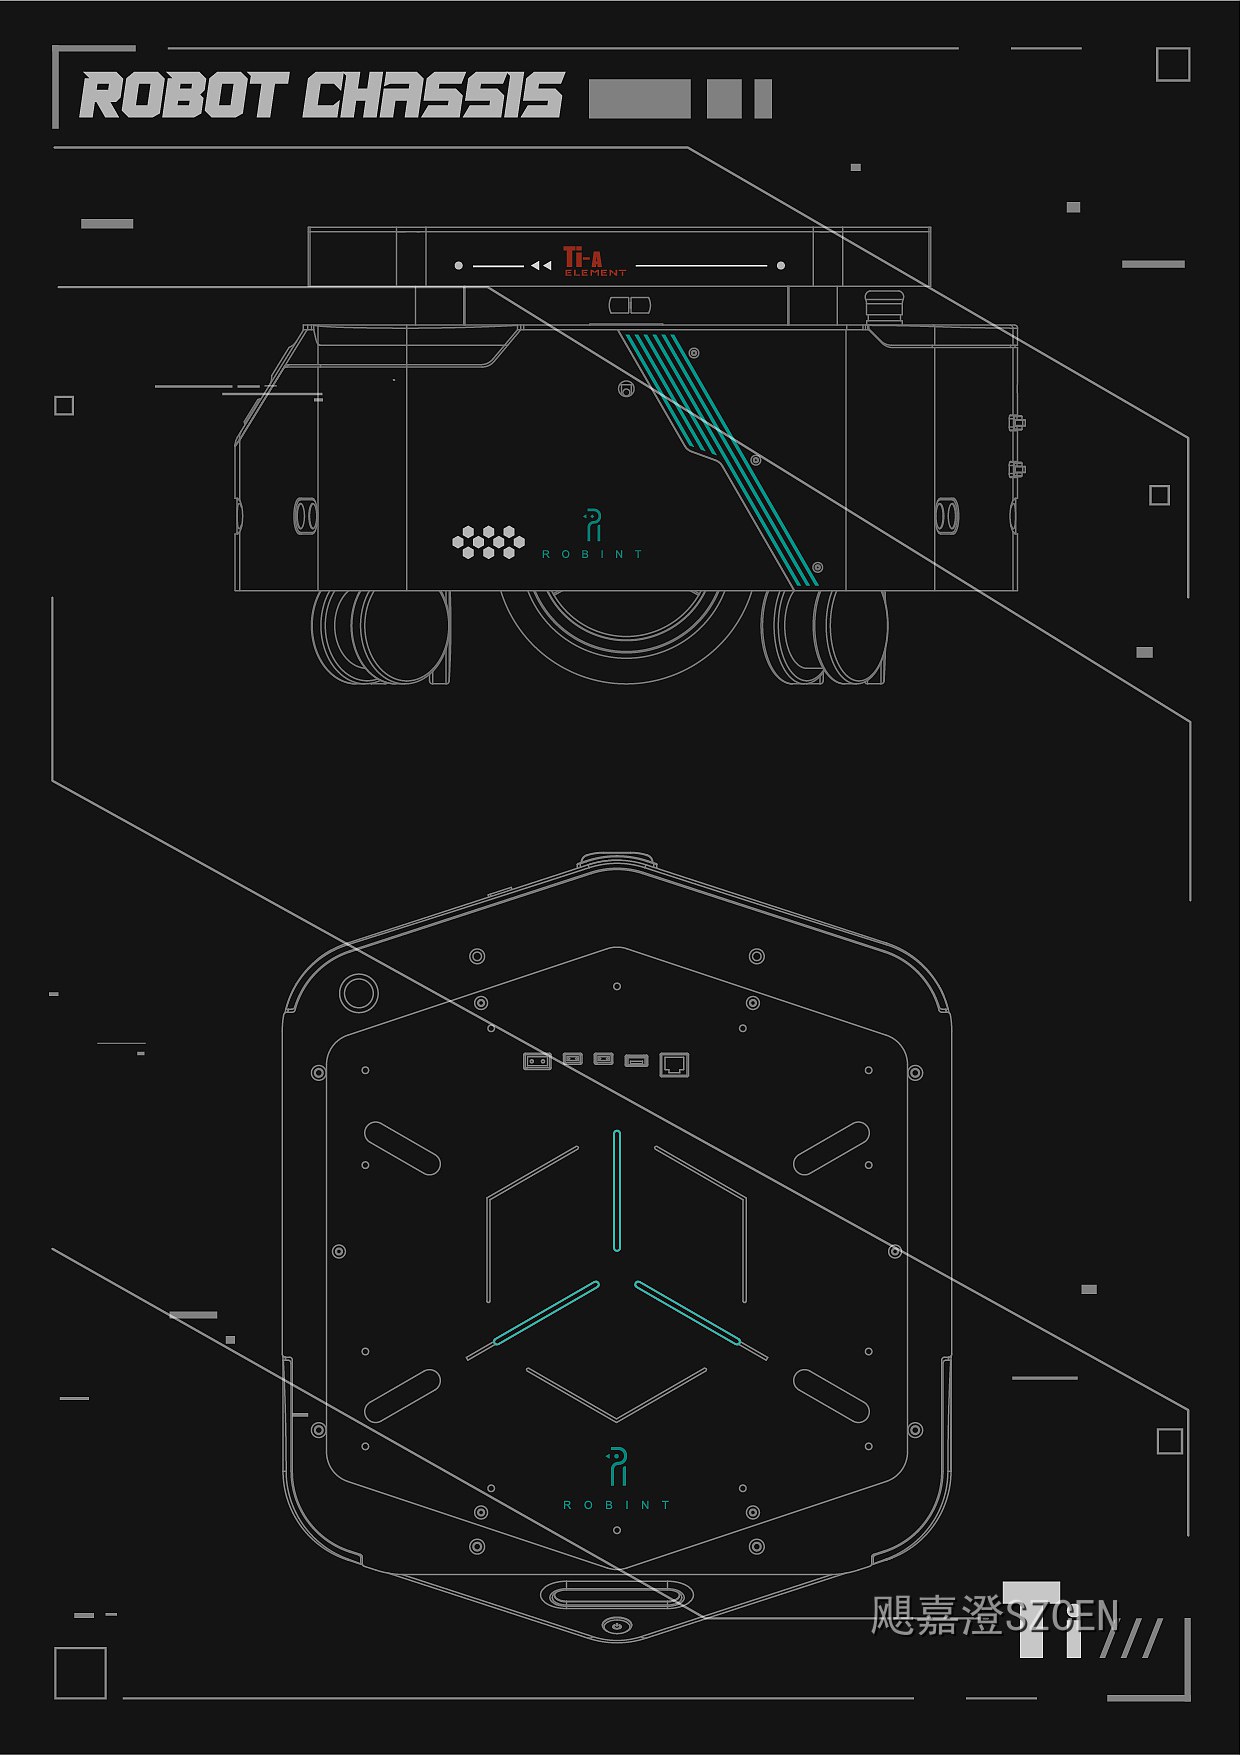
轮组是稳定的注脚
轮子是最直白的稳定信号。我们把轮组做成可见、可识别的结构,而不是藏进裙边让人猜;驱动轮和万向轮的位置、尺寸和包覆都精心排布,远处能读出它怎么走、怎么转。轮组表达清晰了,用户天然相信它能动、能停、能避障。轮组这处注脚,比任何宣传语都管用,也是机器人被现场接纳的隐性说服力。轮组说清楚了,设备的能动力就被看见,信任感随之落地。
材质与轻量化的协同
稳定感还靠材质说话。我们在受力骨架用高强材料减重、在外观蒙皮用轻复合做造型,让底盘既轻又显扎实;表面纹理做细砂哑光,避免反光把视觉重量打散。材质和轻量化协同了,机器人看着稳、实际也稳,搬运和能耗都受益。协同做细了,轻量化和稳定感这对矛盾被调和,设备既好推又可靠。材质这层功夫,是底盘从能用到好用的隐性加分,也是客户现场愿意长期留它的理由,省下的是每次搬运的力气。
通过性与场景适配
底盘还要过得了真实场景。我们按目标场所的门槛高度、坡度和地毯类型定离地间隙和轮径,窄通道场景做小回转半径,湿滑地面做轮组花纹和驱动策略。适配做足了,机器人不卡门槛、不陷地毯,物业少救场。通过性这层设计,是稳定感在动态中的延伸,也是机器人真正被多场景接纳的硬指标。场景想透了,底盘才既稳又走得通,公共空间才放心放行,设备的出勤率也才稳得住。
从样机到机队收口
底盘设计最终要成体系。我们把低重心语言、重量分布规则和轮组表达做成规范,不同尺寸机型只是同一套逻辑的缩放,机队跑出去整齐且都显稳。规范还预留了不同地面的适配,地毯、瓷砖、环氧地坪各有轮组和离地参数。体系做扎实了,机器人铺开到多栋楼观感仍一致,物业也少一分对安全的顾虑。回到设计本身,移动机器人底盘的功夫在让人放心,把视觉重心、重量分布和轮组表达做透,设备才既轻快又可靠。稳定感这件事先被眼睛相信,才被身体信任,把这三件事做成规范,移动机器人才能真正融入公共动线。机队越铺越大,这套语言的复利越明显,客户也越愿意把楼交给它。
- 视觉真实双低重心,壳矮内不头重
- 密度落四角中线,落地感强不显飘
- 轮组可见可识别,稳定信号直白
- 低重心语言做成规范,机队整齐显稳
【飓嘉澄点评】移动机器人底盘先被眼睛相信才被身体信任。我们把视觉低重心、重量分布和轮组表达做成一套规范语言,让设备既轻快又可靠,这样机队铺开仍整齐显稳,公共空间才真正接纳它。
