

机器人急停与按键:安全件的视觉优先级
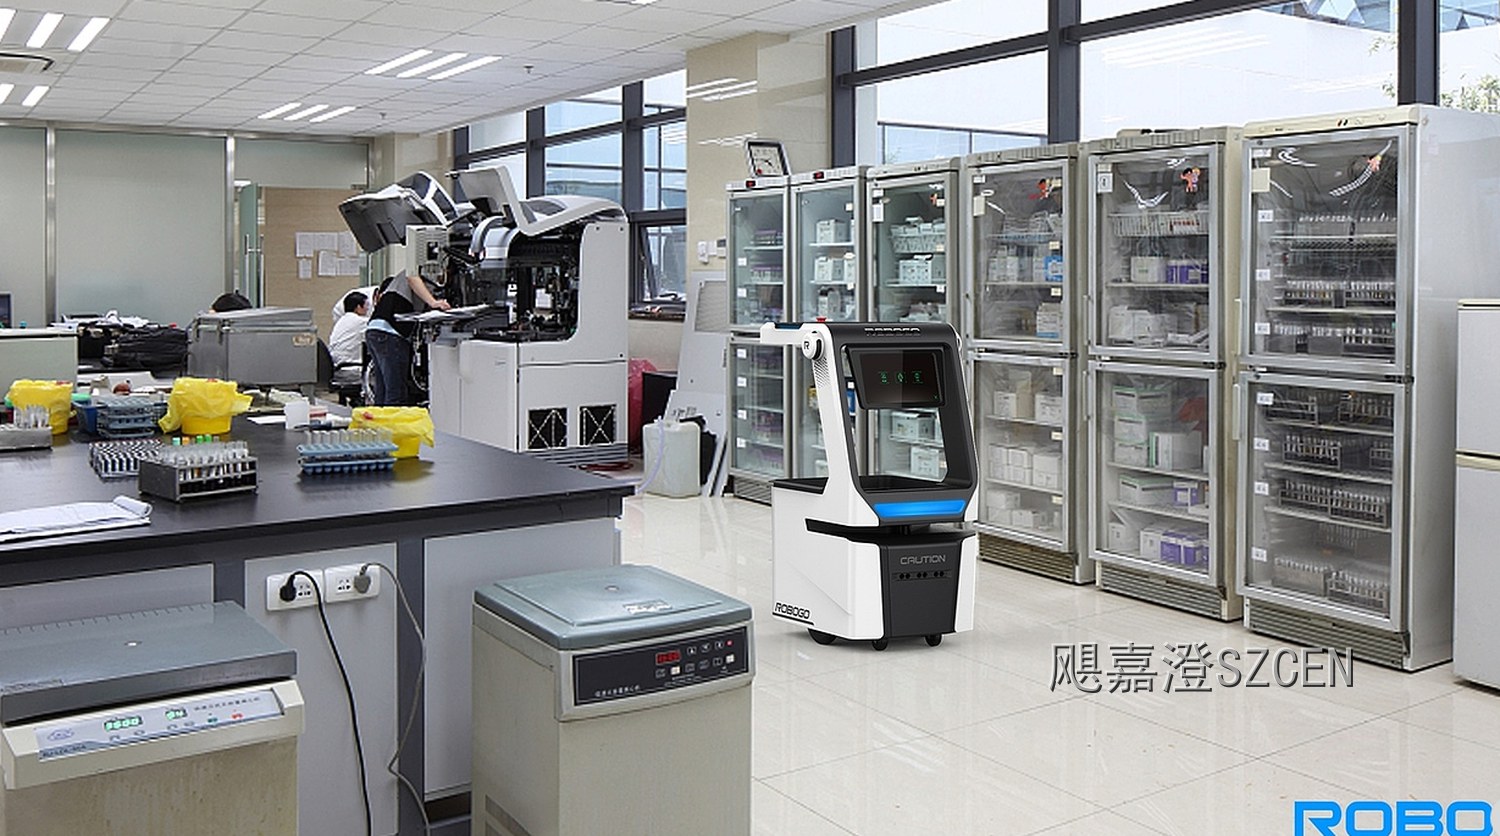
机器人一旦动起来,急停和按键就是人和机器之间的保命开关。我们做机器人外观时,安全件永远排在审美前面,它必须一眼能看到、伸手就能够、慌乱时不会按错。很多设计把急停做成低调的小圆点,结果真出事时找不到,这是本末倒置。安全件的视觉优先级,本质是把可被快速、准确操作当成最高约束,造型服务于这个约束,而不是反过来。
颜色即信号
急停用醒目的红、按键区用低饱和中性色,是行业共识也是规范的硬要求。我们用红色圈配白底符号让急停在任意角度都跳出来,普通功能键则压成灰或品牌色,避免和急停抢视线。颜色分工明确,操作者扫一眼就知道哪颗是保命的。色彩即信号,这是安全件设计最便宜也最有效的一招。
位置要顺手不抢眼
急停放在易触及但不会被误撞的位置:操作面边缘、把手附近、机身上方可及处。我们做服务机器人常把急停嵌在把手侧或顶舱,手一握就能碰到,又不会在正常推行时误压。位置定错了,要么够不着要么总误触,都是安全隐患。位置顺手是安全件被信任的物理基础。
防呆与防误触
急停要能一键拍下,但平时不能轻易误动。我们用内凹或带保护圈的设计,让拍停是刻意动作而非擦碰结果;功能键做轻微阻尼和行程感,避免误碰切换状态。防呆做好了,设备既安全又不被自己人误伤。防呆是安全件成熟的标志,也是高端机器人被工厂接纳的细节。
多模态提示兜底
光有颜色不够,我们给急停加状态灯和蜂鸣联动:拍下后整机闪红加报警,恢复前锁死。按键则用短促反馈音或灯确认,操作有回应不猜疑。多模态让安全状态可被眼耳同时感知,昏暗或嘈杂环境也不掉链子。提示兜底把安全从看得见升级到确认得到。
从样机到产线一致性
安全件最怕每批不一样。我们建一份安全交互规范,把急停颜色、位置、符号、反馈固化,不同机型只是同一套语言缩放。规范建起来,产线并排看一致,运维培训和备件也省心。一致性是安全件在长期运营里最被低估的价值,也是品牌专业度的体现。
机器人外观设计的取舍
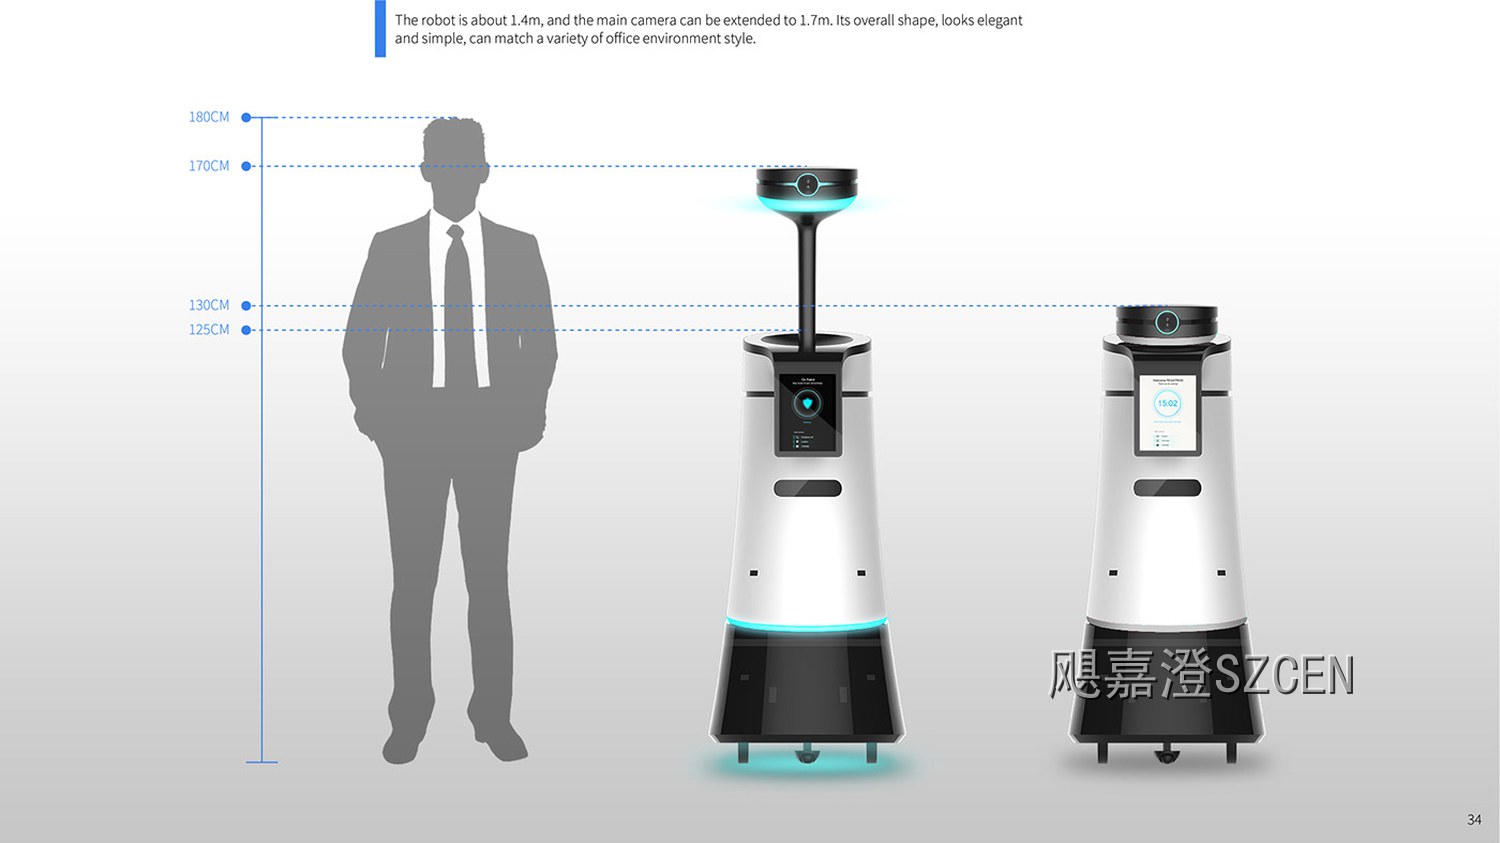
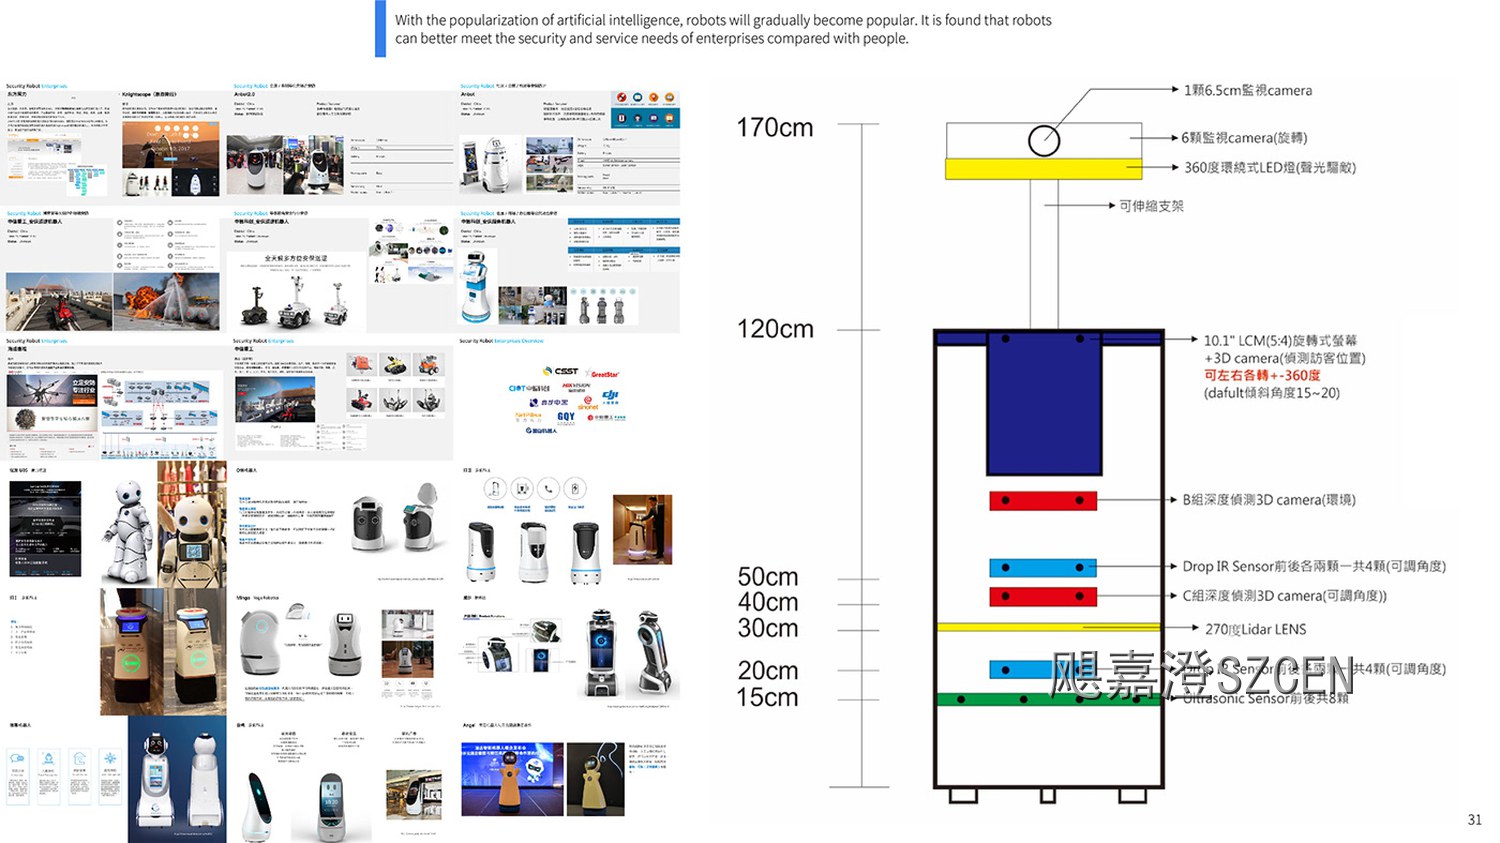
安全件之外,机器人外观设计还要在亲和力和专业感之间拿捏:家用款偏圆润暖色,工业款偏硬朗冷静。我们按落地场景定调性,再用安全件做视觉锚点,让机器人既被信任又被接纳。取舍清楚了,不同产品线既有家族感又有辨识度,品牌一眼可辨。机器人外观设计的功夫,就在这些分寸里。
场景化验证少踩坑
安全件好不好,要放到真实场景试。我们把机器人放进展厅、车间和医院走廊,请不同身高和习惯的人去找急停、按按键,记录够不到和误触的点,回头改位置和大小。场景验证转顺了,安全件才真的安全而非纸面安全。我们还把验证数据沉淀进规范,新机型直接复用,研发效率明显提升,产品质量也不随人员流动波动。
误触防护的边界
防误触也要防过度,急停若被保护圈包得太死,真出事时反而拍不动。我们做可用性测试定保护圈的开口和力度,让刻意的拍压顺畅、无意的擦碰不动。边界找准了,安全件既防呆又不误事,这也是机器人能进人群密集场所的前提。
【飓嘉澄点评】机器人安全件的设计铁律是看得见、够得着、不会误触。我们坚持颜色即信号、位置顺手、防呆到位、多模态兜底,并把规范固化到产线,让急停和按键在任何机型上都被一眼认出、一拍就停。安全交互没有审美妥协的余地。
