

三维扫描原理:结构光与激光怎么选
客户来找我们做逆向测绘,第一个问题往往是用什么设备扫。但真正该先问的是工件多大、什么材质、要多少精度。结构光和激光是两条技术路线,各有擅长,选错了不是精度不够,就是根本扫不出来。
一、结构光扫描:快而密,怕反光
结构光扫描的原理是把编码光栅投射到工件表面,用相机拍摄变形条纹解算三维坐标。它的优势是一次成像拿到的点非常密,几十万到几百万点,细节还原能力强,扫描速度快,适合中小尺寸、型面复杂的零件,比如壳体、叶轮、工艺品。
它的短板同样明显:对环境光敏感,强光下条纹对比度下降,精度会打折;对表面状态挑剔,高反光件如抛光金属、镜面塑料,以及深色件如黑色橡胶、碳纤维,会让条纹解析失败。遇到这类工件,常规做法是喷一层薄薄的显像剂,把表面临时处理成漫反射,扫完再清洗干净。
二、激光扫描:稳而远,怕薄壁
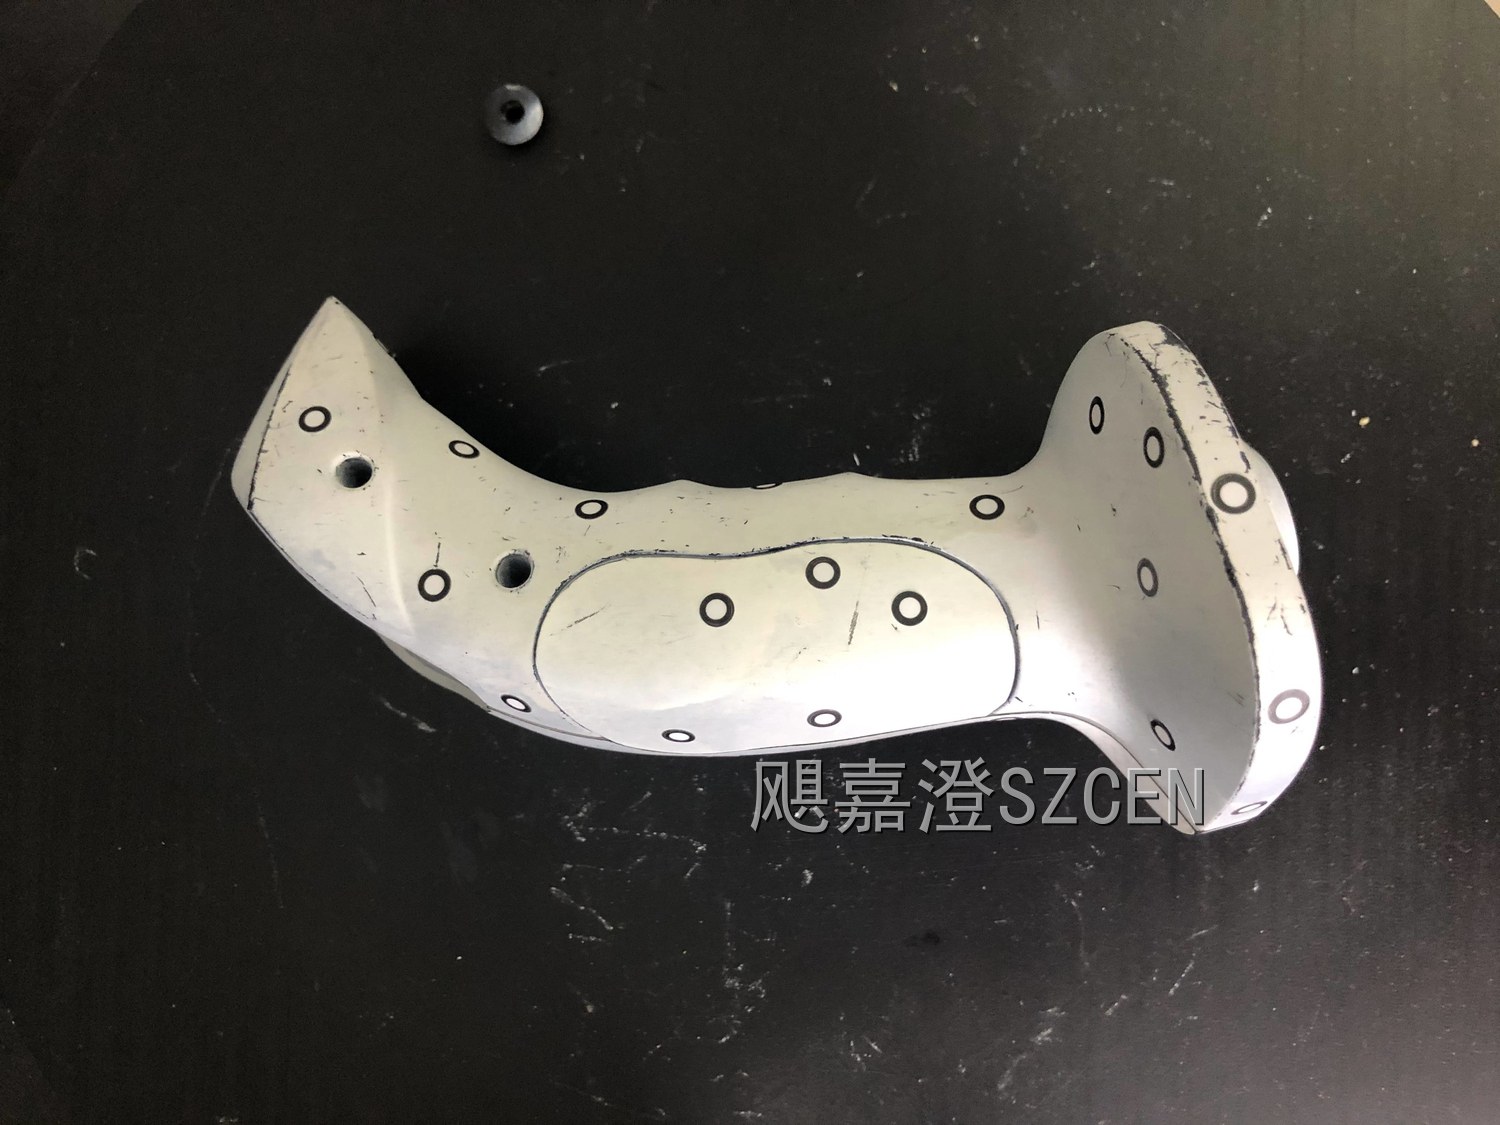
激光扫描用线激光或点激光逐行采集,抗环境光干扰能力强,对深色件的适应性比结构光好,也不需要严格控光。大尺寸工件,比如汽车覆盖件、大型钣金、模具,基本上都用激光手持设备,配合摄影测量或跟踪式定位做整体拼接。
激光的短板在于对薄壁和深腔不太友好:薄壁件在激光下容易透光或产生边缘飞点,深孔、深槽因为视线遮挡扫不进去。这类特征我们通常不指望扫描数据,而是在逆向建模阶段按实测的截面尺寸人工重建,反而更快也更准。
三、精度怎么理解:别只看设备参数
设备说明书上的精度指标,通常是在标准球、标准块、恒温、固定距离的理想条件下测出来的。真实项目里的精度是系统精度:设备精度、拼接误差、工件表面状态、环境温度共同决定。手持式扫描仪常见的单帧精度是零点零二到零点零五毫米,但一米长工件的整体拼接精度往往会放大到零点一毫米量级。
所以谈精度时要落到工件尺寸加关键特征公差。客户关心的是某个安装孔的间距公差,那我们就要在方案里说明:这个特征用扫描取点拟合是否够用,还是需要三坐标复测。把话说在前面,比交付之后争论强得多,也能避免双方对"精度"两个字的理解错位。
四、扫描前的准备工作
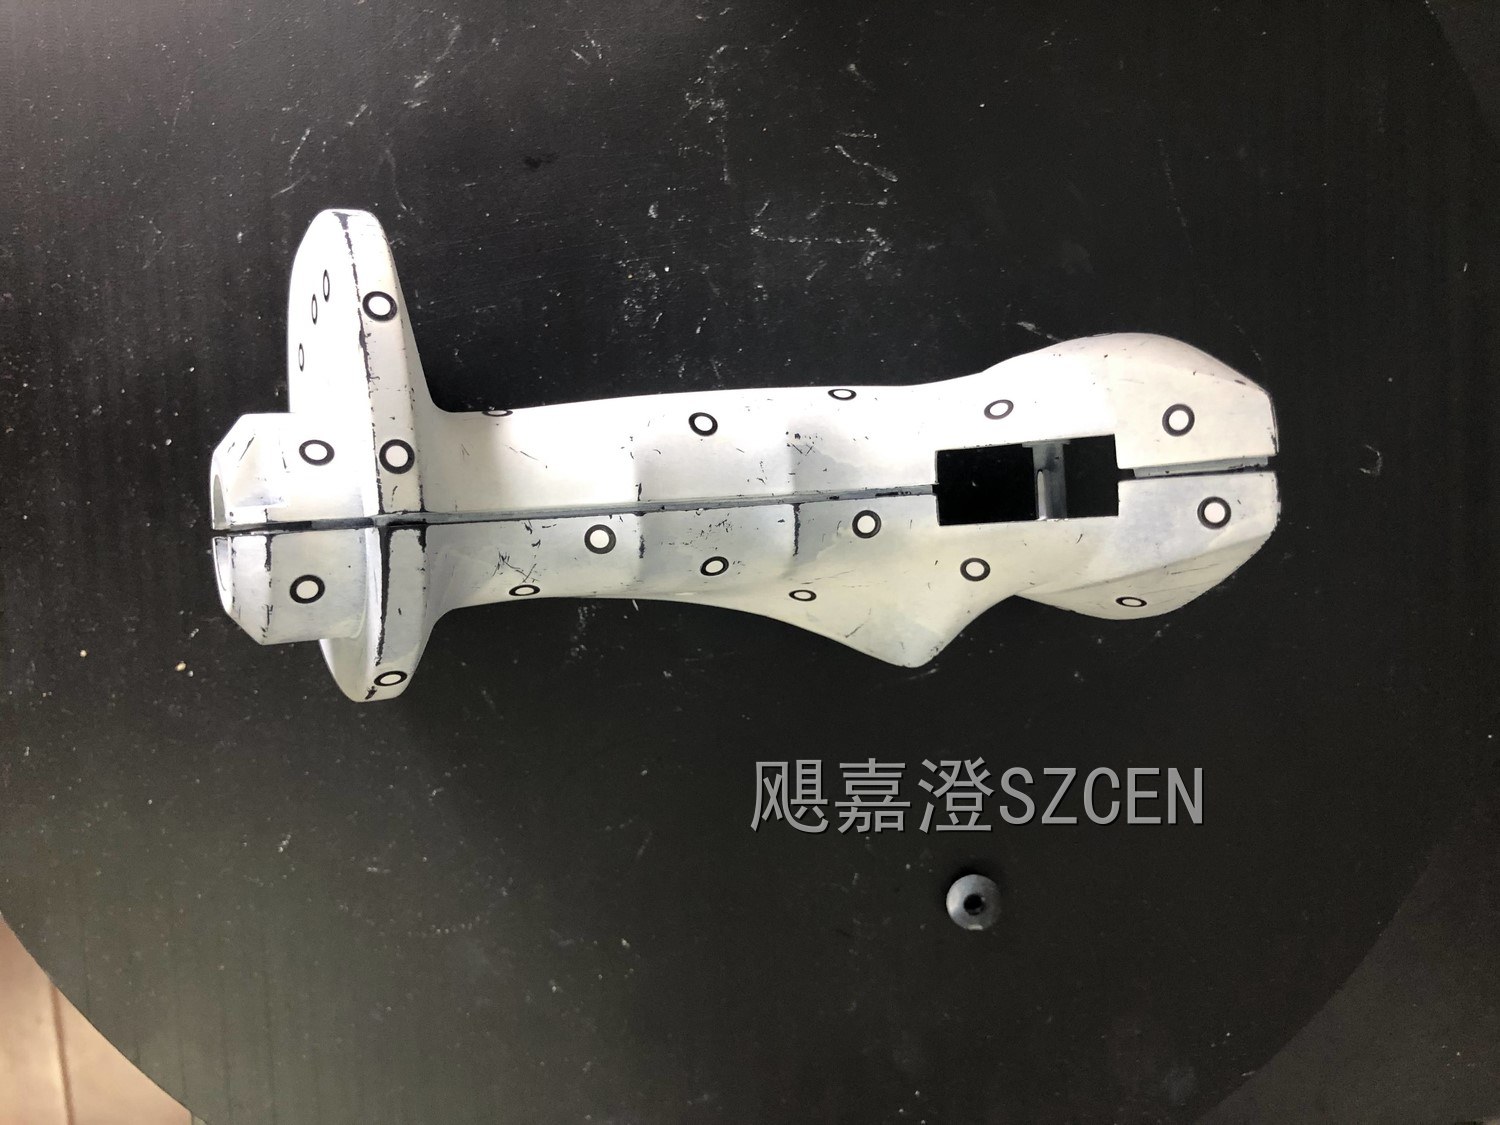
扫描前有三件事必做。一是清洁,油污、灰尘会直接变成噪声点;二是贴靶点,在工件表面按五十到一百毫米间距贴反光靶点,给拼接提供公共参考,靶点要避开关键特征区;三是固定,工件在扫描过程中不能有任何位移,薄壁件和柔性件要加支撑。
环境温度也要控制。金属件在不同温度下的尺寸差异,每度每米大约十一微米,大件或高精度要求的项目,工件要在测量环境里静置足够时间再扫。这些准备工作看着琐碎,但往往比换更贵的设备更能决定结果。
五、数据完整性检查
扫完不等于扫好。现场必须做完整性检查:关键特征有没有扫到、有没有大面积空洞、拼接处有没有错位台阶。发现缺口当场补扫,一旦工件离场再想补,往往要重新协调停机和搬运,成本翻倍。
交付前还要做一次降噪与封装检查,确认没有飞点和双层壁。多扫几件取中值,重建出来的公称值才站得住。数据这一步省下的时间,后面都会在建模阶段加倍还回来。
【飓嘉澄点评】设备选型不是越贵越好,是越匹配越好。我们做逆向项目,报价前一定先看工件:材质、尺寸、公差要求、能不能搬动,四个问题问完,路线基本就清楚了。扫描只是第一步,能不能把点云变成能上产线的图纸,才是真正见功力的地方。
