

机器人底盘:视觉重量与稳定感表达
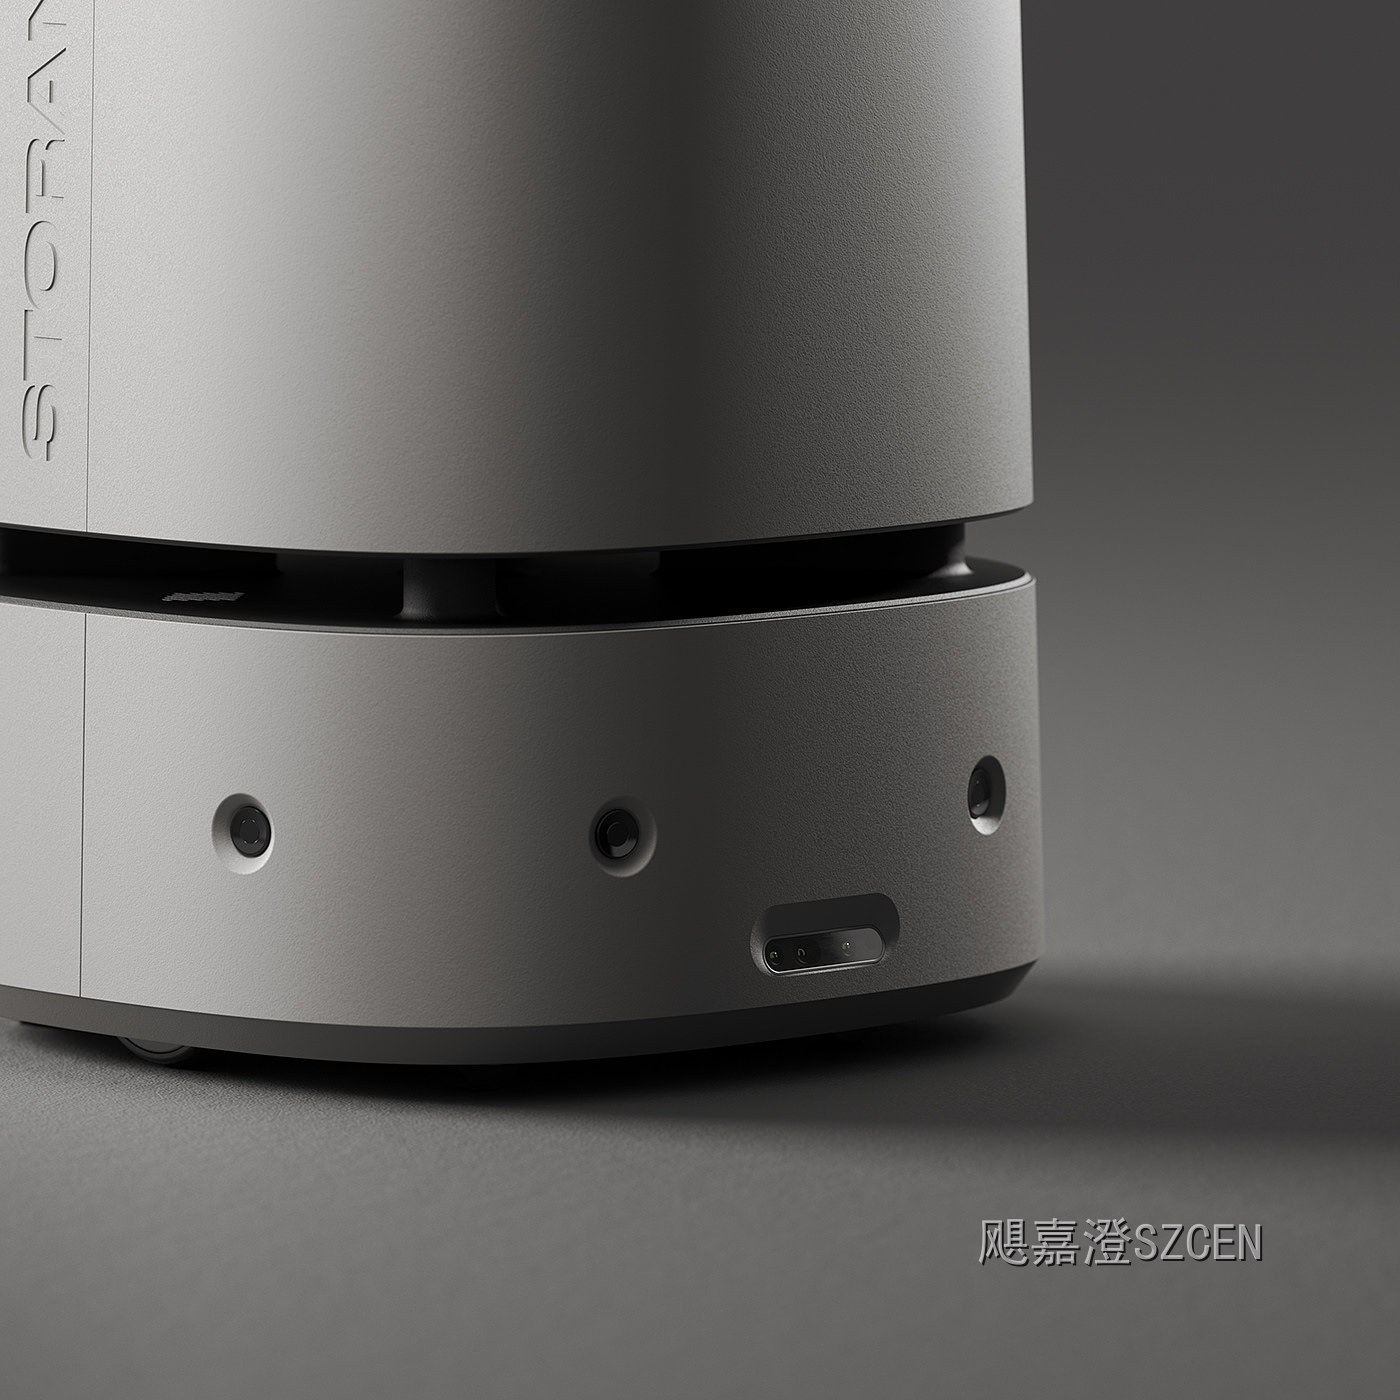
机器人翻车的新闻不多,但让人觉得要翻车的机器人很多。用户对一台移动机器人是否稳当的判断,发生在看到它的头两秒,那时它还没动。这份判断几乎全部来自底盘:重心高低、轮距宽窄、上下两段的明暗分布。本文讲我们怎么用造型表达稳定感,以及这些手法的物理边界。
一、稳定感先算,后画
视觉稳定感的底子是物理稳定。静态不倾覆的条件是重心投影落在支撑多边形内,也就是轮子接地点连线围成的区域。轮距、轴距、重心高度三项决定余量。我们要求最不利姿态下,重心投影到支撑边界的距离不小于轮距的百分之十五。
重心高度在设计早期就能锁。电池、电源模块、配重这些重件放到最底层,原则上把整机重心压到总高的三分之一以下。我们做过一台一米二高的配送机器人,二十公斤电池从上部下移到底盘,重心降低约一百二十毫米,急停姿态几乎看不出变化。
二、视觉重心的三种手法
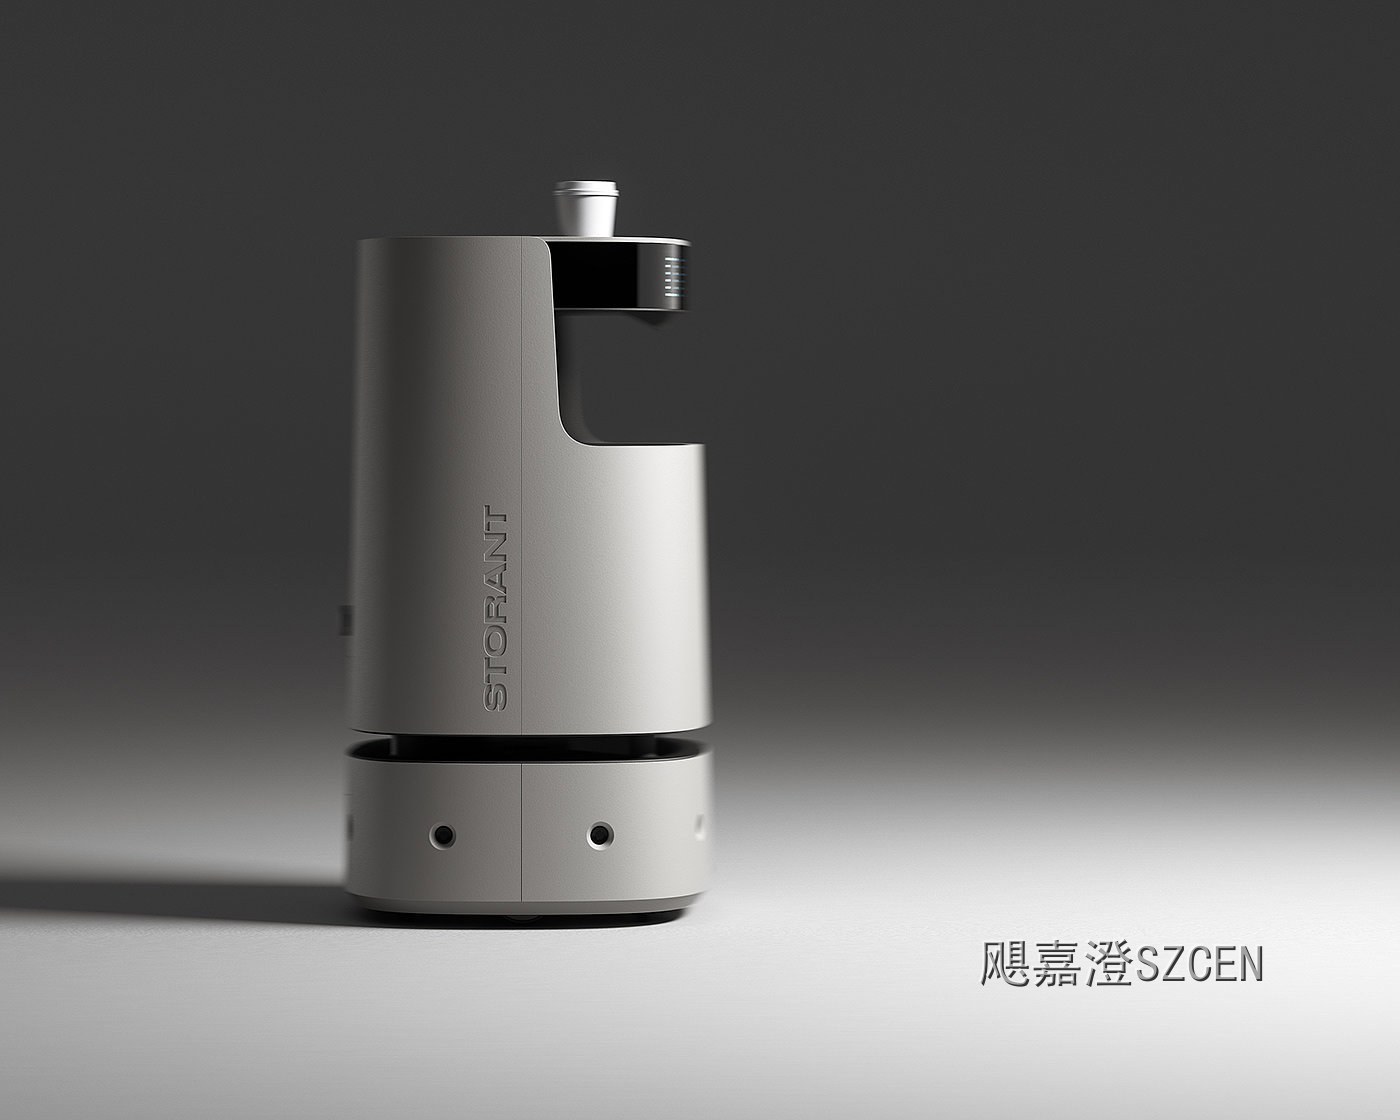
第一是上轻下重。底盘和裙板用深色,机身和头部用浅色,视线自然下沉。深色区控制在可见高度的下三分之一,超过一半显得笨,低于四分之一效果不明显。第二是底盘外张,让裙板下沿比腰线宽出二十到四十毫米,形成梯形断面。
第三是水平线条。机身下段走一到两条贯通的水平分割线,能把视觉高度压住。反过来,竖直线条和向上的尖角会拉高视觉重心,运动型机器人可以这么用,服务型要慎用。三种手法叠加时先保证深色分界准确,其余两项只做微调。
三、底盘外露还是遮住
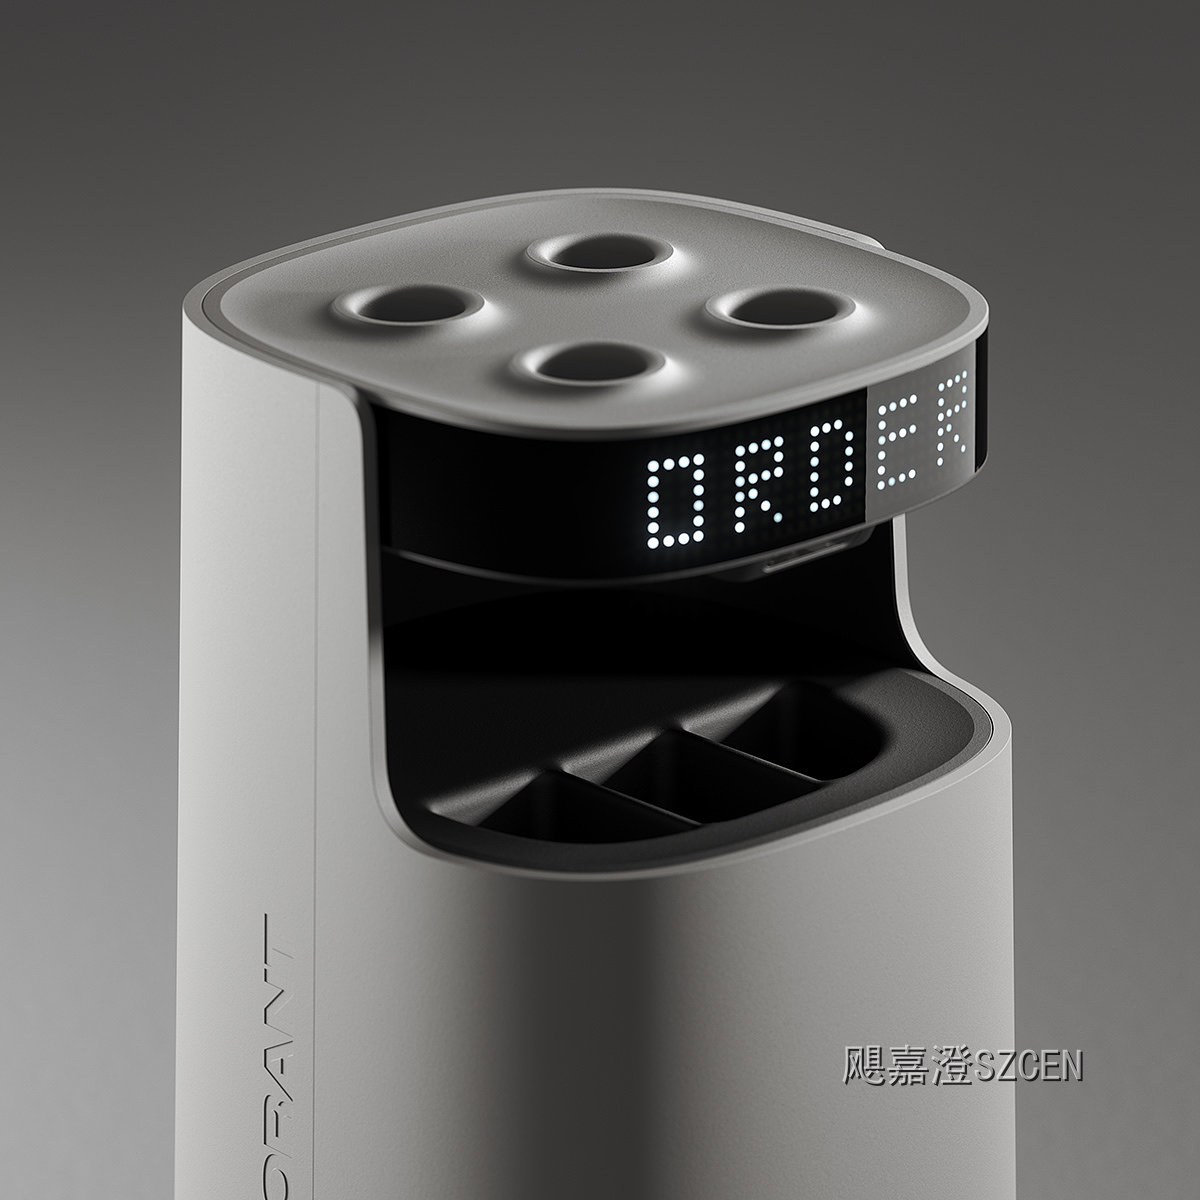
遮住,形态干净、稳定感强,代价是维修要拆裙板、散热另找出路、过坎容易托底。外露,散热和维护都方便,但轮组、电机、线束全部暴露,稍乱就显廉价。我们按环境定:公共室内遮住,工业或户外半遮,也就是遮上半部、露出轮组。
离地间隙是关键数字。室内平整地面留二十到三十毫米,有门槛和坡道的场景做到五十毫米以上,户外再加。遮底盘的方案必须把裙板做成快拆,卡扣加两颗手拧螺丝,三十秒内拆下;下沿做可更换防撞条,撞坏换条不换板。
四、表面与材质:耐得住才是稳
底盘是所有部件里最容易被撞、被踢、被清洁设备蹭到的位置。材质上我们倾向注塑件加可更换软性包覆,或者直接上钣金加喷粉。表面用细咬花,皮纹深度十五到二十五微米,细划痕看不出来。亮面在这里是错误选择,两个月就花得不能看。
颜色也要按脏污选。深灰比纯黑实用,纯黑留水痕和灰尘印;米白放在下段要谨慎,除非客户能接受高频清洁。常用组合是下段深灰加细咬花、上段浅灰或品牌色,中间用两三毫米的凹槽收口,脏了之后分界依然清晰。
五、动起来也别发飘
静态看着稳,动起来晃,一样不算稳。影响动态观感的主要是悬挂和加速度曲线。硬悬挂加小轮在接缝地面上持续抖动,视觉上显得轻飘;换成弹性脚轮或加一级悬挂,抖动明显收敛。起步和停止各留零点三到零点五秒的缓加缓减,比压低最高速度有效。
灯语也能补稳定感。底盘一圈加低亮度的地面照明或状态灯带,运动时光带随速度变化,观察者能感知机器人在主动控制自身状态。亮度要压住,室内照度下不超过三百尼特。这项要放到真机测试里调,渲染图和现场观感差别很大。
【飓嘉澄点评】稳定感是少数能被造型直接影响的工程指标,也最容易靠照片骗过评审。我们做底盘方案,评审不看渲染图,只拍一段真机急停的侧面视频,机身前倾超过三度的方案一律回炉。图纸上量出来的重心高度,和眼睛看到的稳不稳是两回事,机器动起来的那一秒骗不了人。
