点击扫描添加微信

微信扫一扫,直接沟通
蓝光扫描仪分内外两侧多站位采集点云,重建主曲面与内部加强筋、卡扣结构,输出可直接开模的数模与工程图。
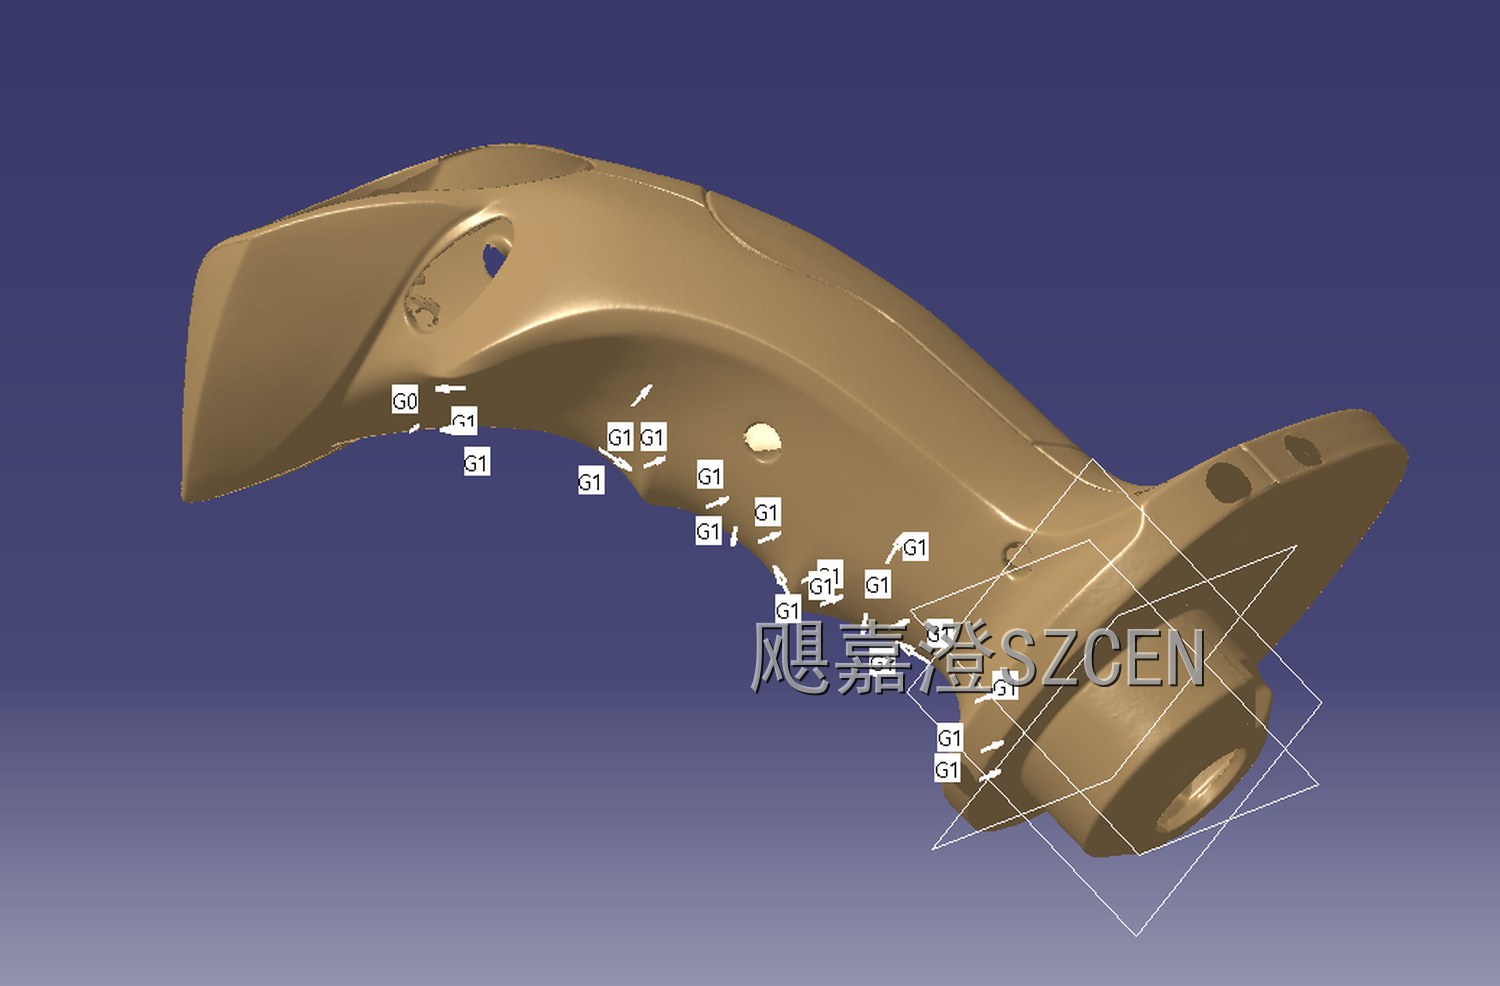
图片为示意效果,实际交付以项目实拍为准。
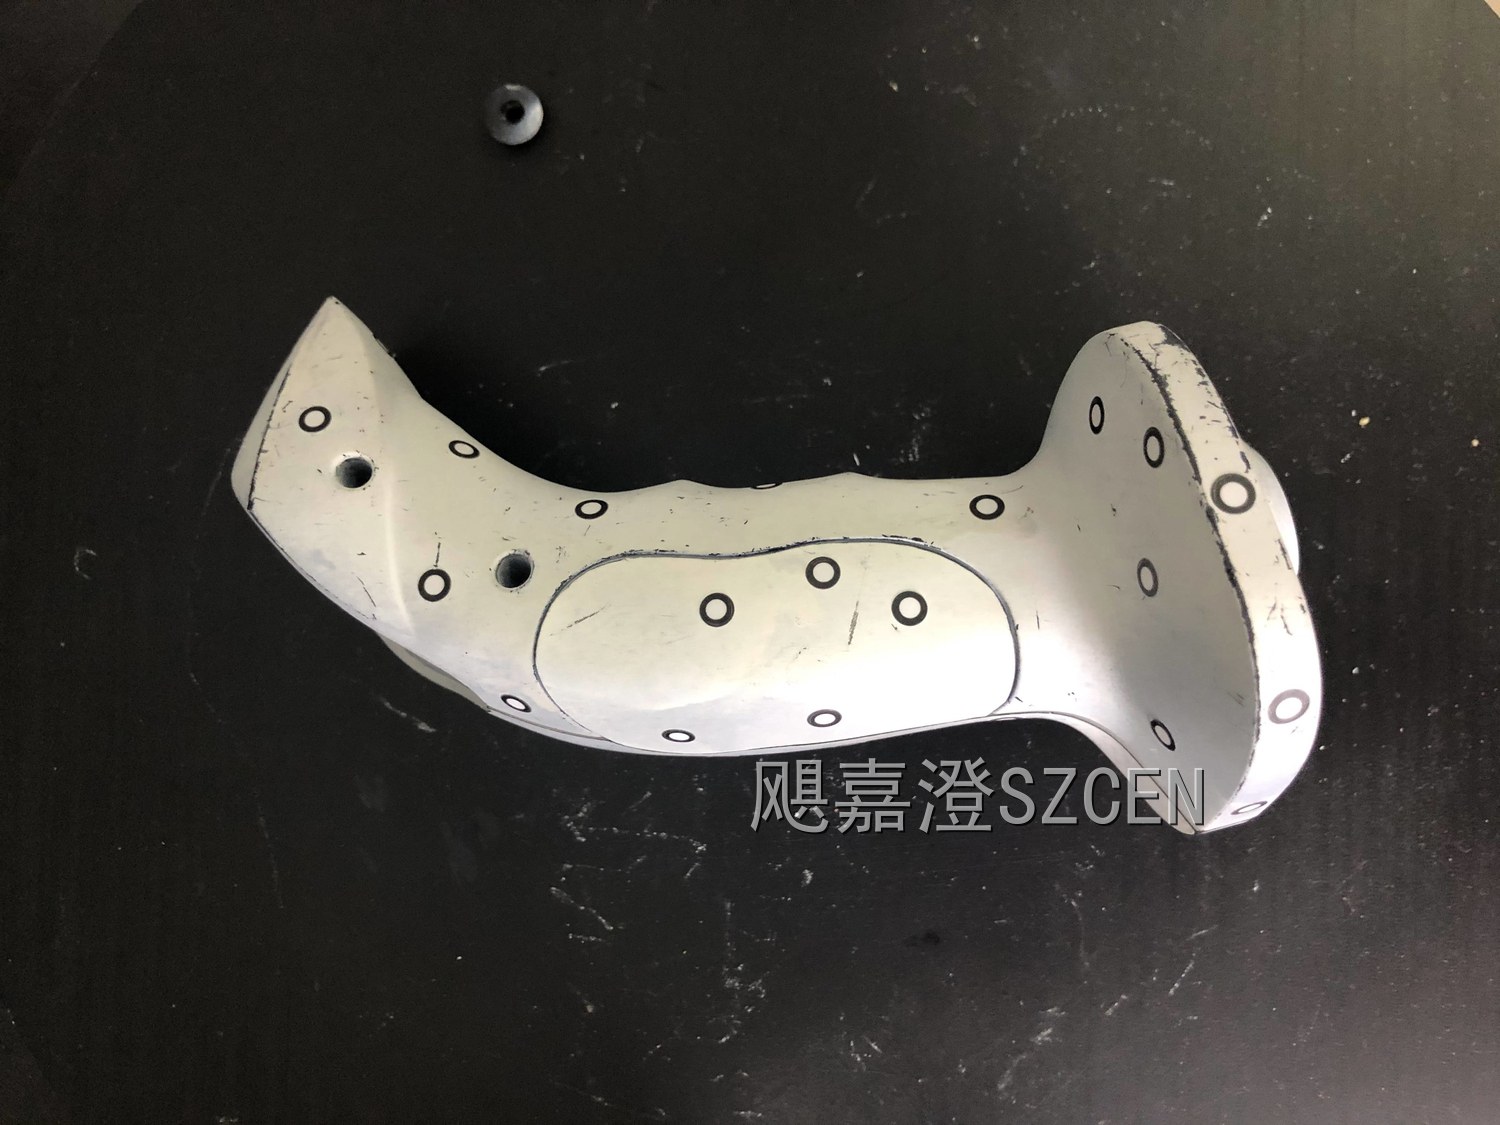
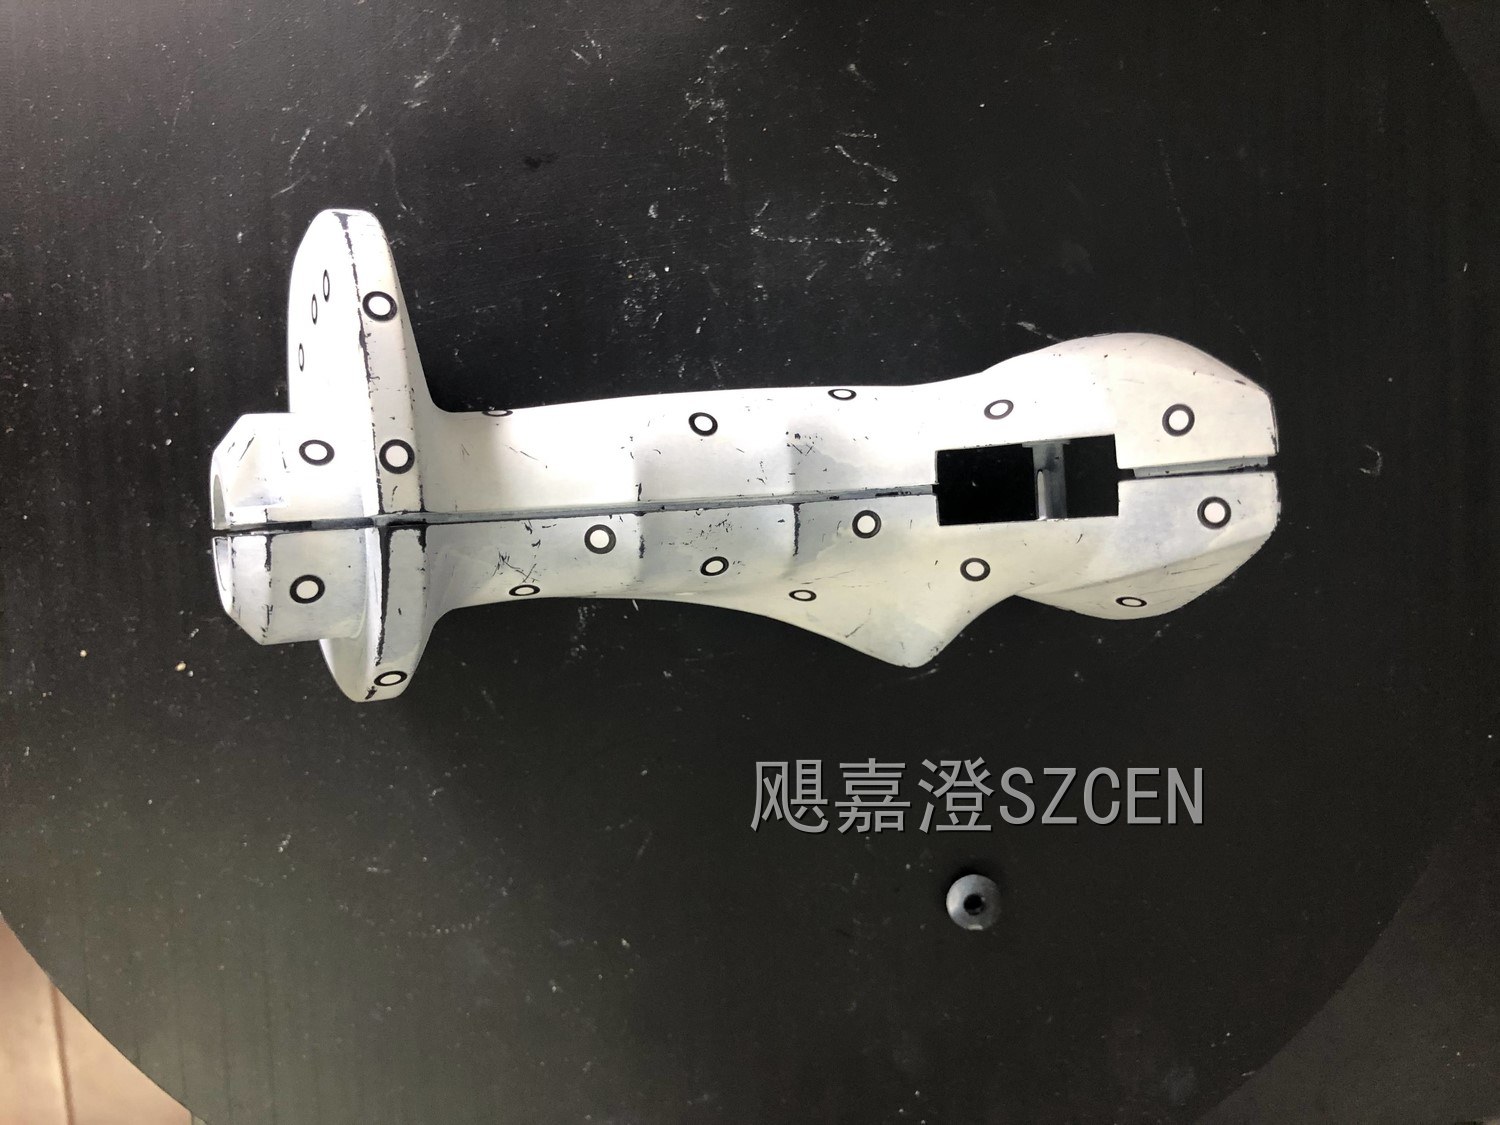
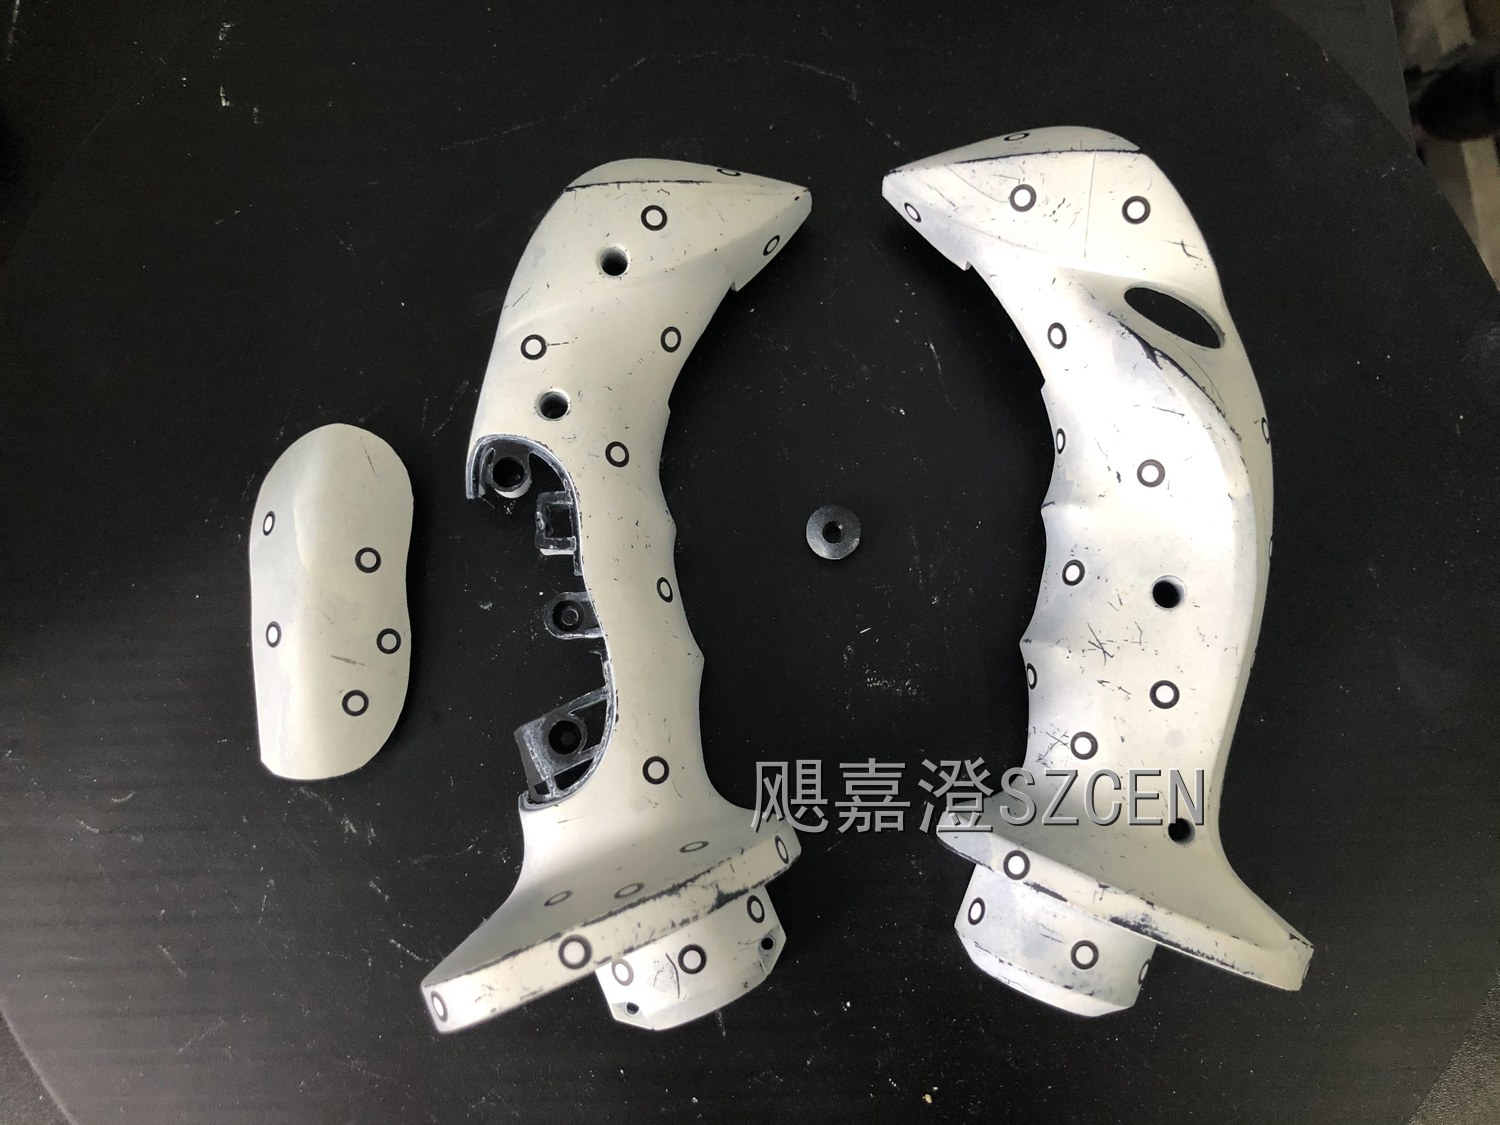
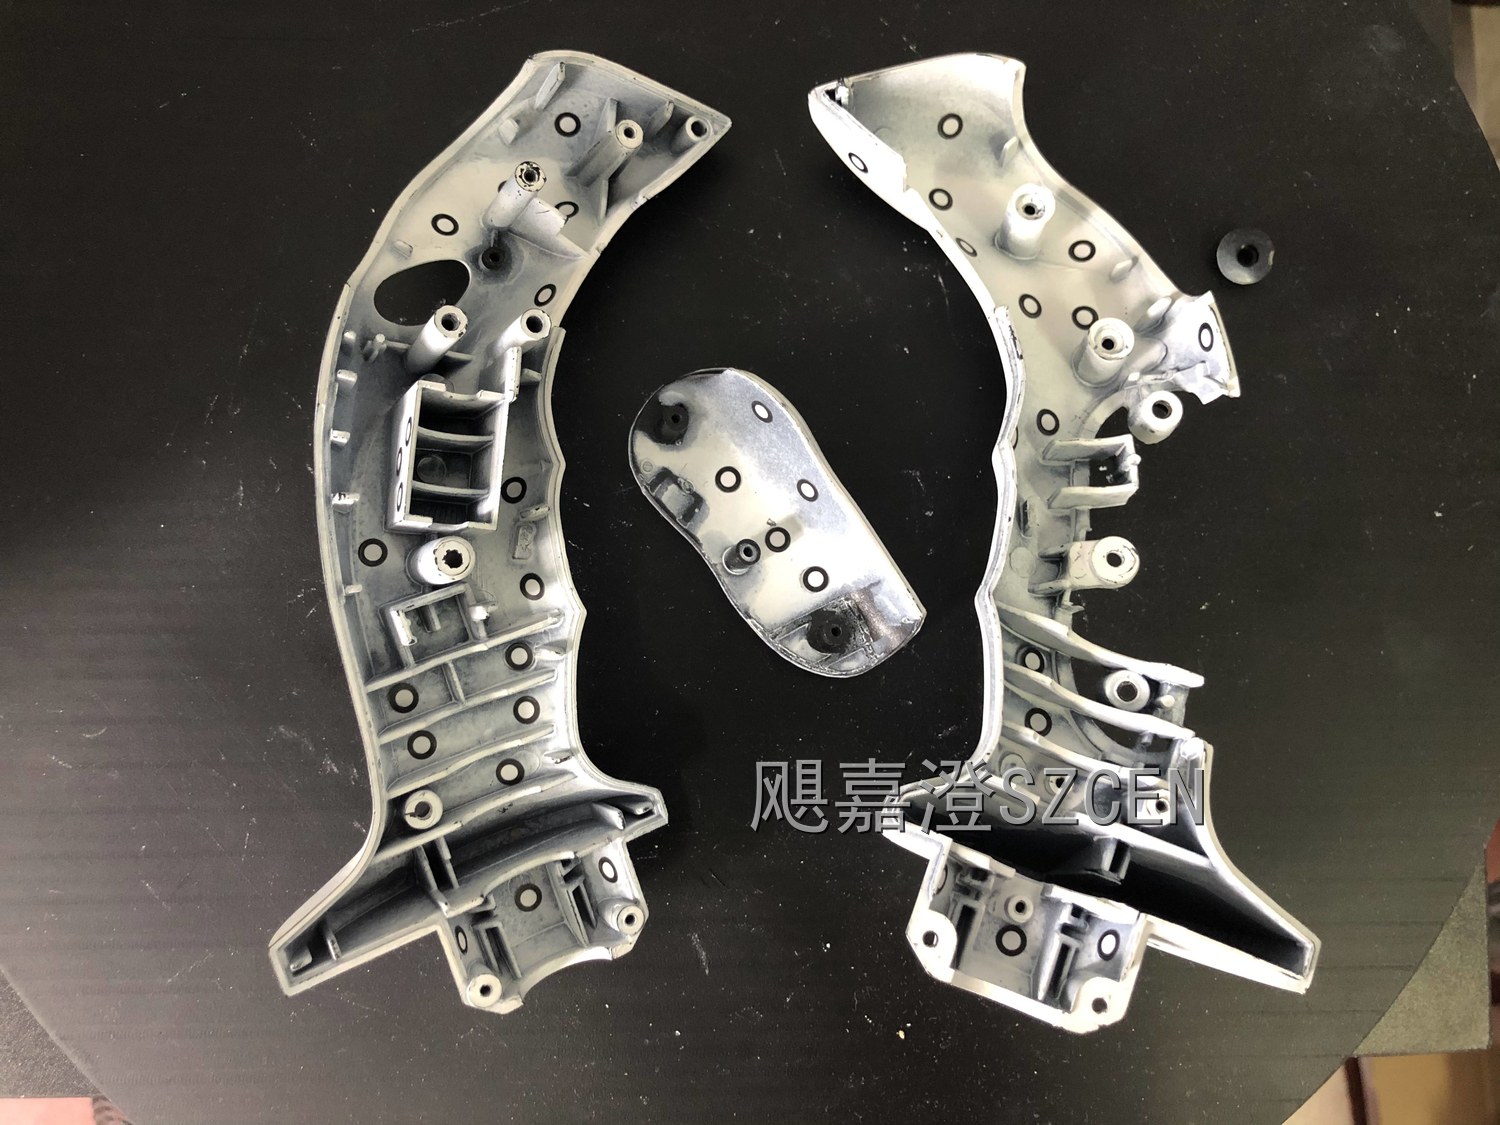
本项目为工程机械操作手柄外壳的逆向测绘建模,它是驾驶员每天握持时间最长的部件,长期使用后普遍出现磨损、开裂与变形。原件图纸早已丢失、原模具也已经老化,无法按老图直接复制生产。项目对该手柄外壳做完整逆向:用蓝光扫描仪采集内外表面点云,重建主曲面与内部加强筋、卡扣结构,输出可直接开模的三维数模与二维工程图,兼顾装配配合精度与批量生产效率。
实物检视与尺寸记录:先拍摄外壳六个面并量取关键外形尺寸,作为后续点云校核的基准。
标记点粘贴:在壳体曲面均匀粘贴反光标记点,保证多视角数据能自动拼接、不丢特征。
多站位扫描:用蓝光扫描仪分内外两侧、高低多个站位采集,曲面过渡区适当加密。
深腔与卡扣补扫:安装孔、卡扣槽等深腔部位换细光斑模式单独补扫,避免出现数据空洞。
数据拼接与检查:把各站数据拼成整体点云后逐面检查重叠度,接缝错位超过阈值的重新补扫。
去噪与精简:滤除台面、夹具等杂点与离散噪点,按曲率自适应精简,保留特征棱线。
基准对齐:按实测外形尺寸把点云摆正到设计坐标系,确定分型方向与拔模基准。
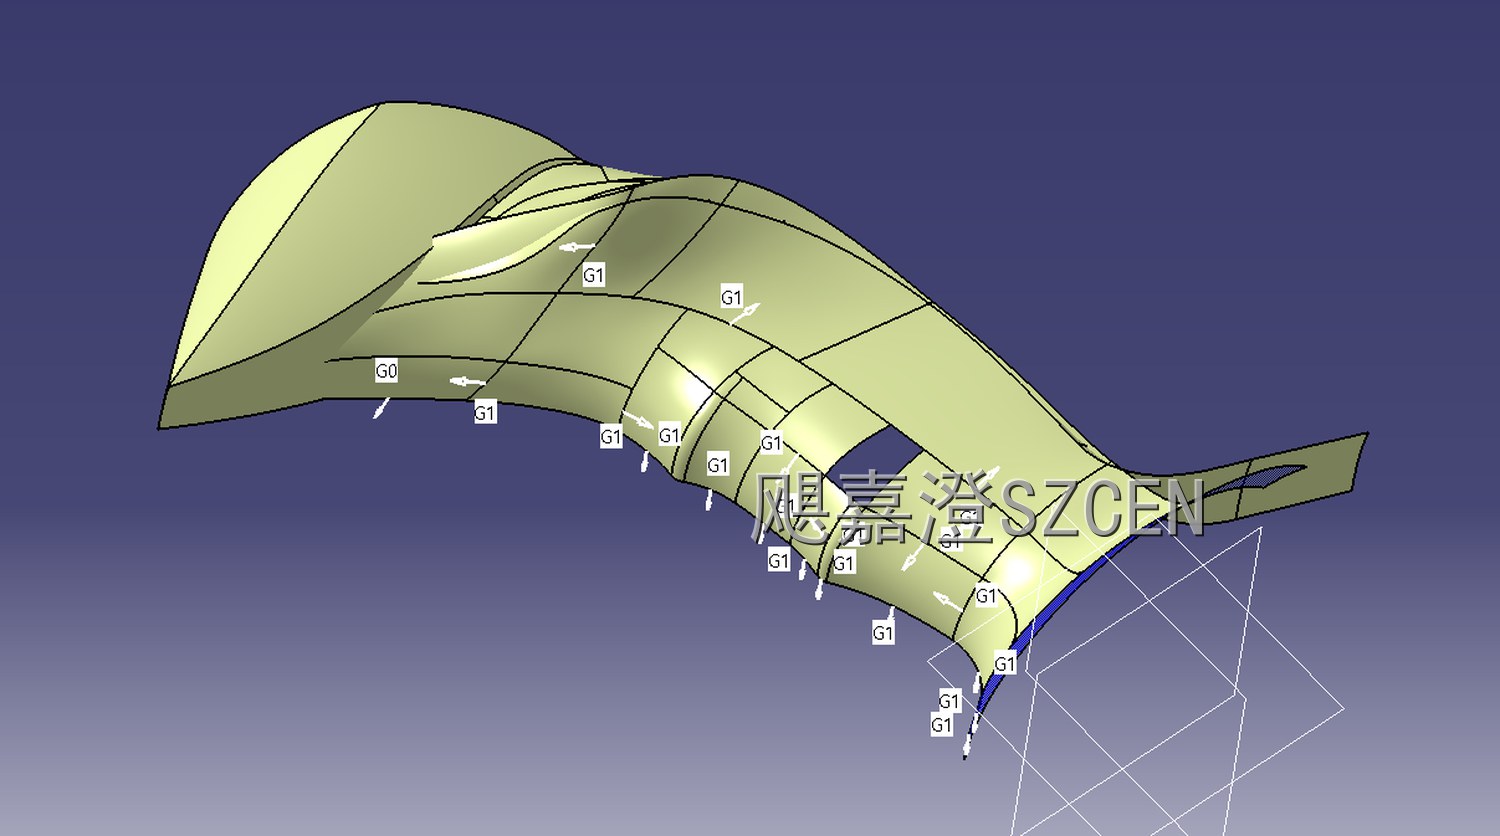
主曲面重构:按点云拟合主曲面,做过渡圆角与渐消面,保证曲面光顺、无波纹褶皱。
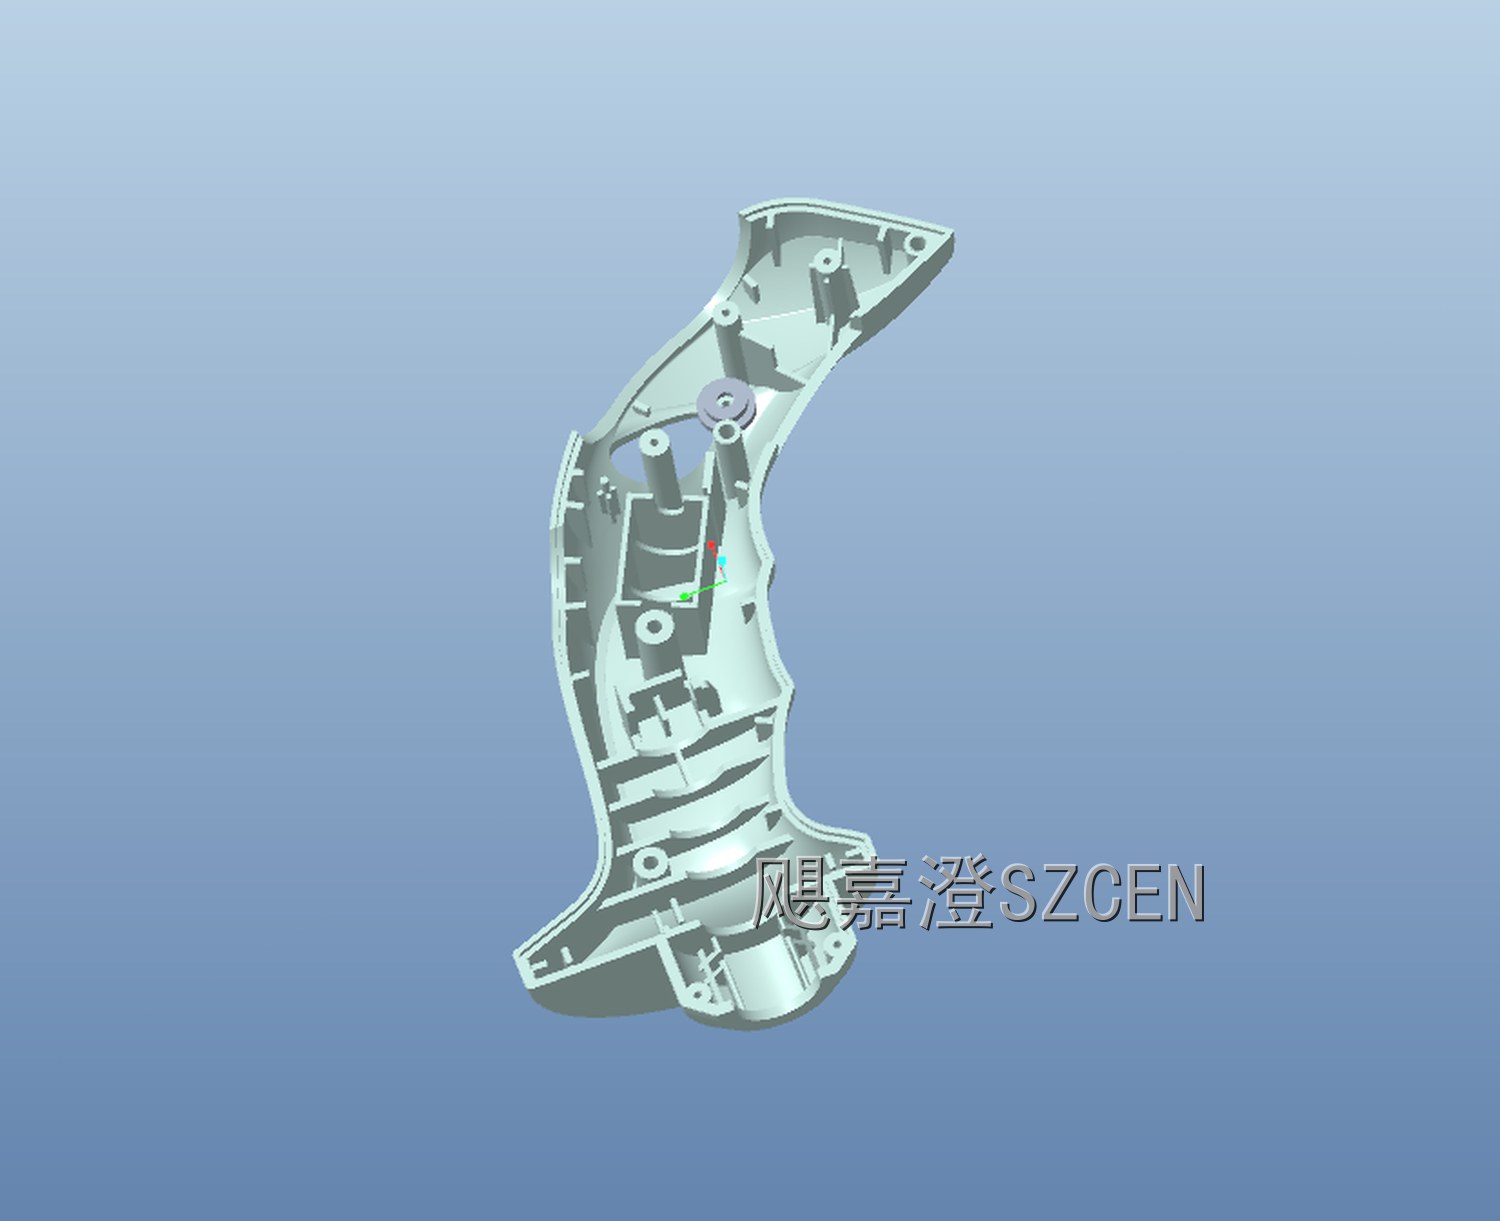
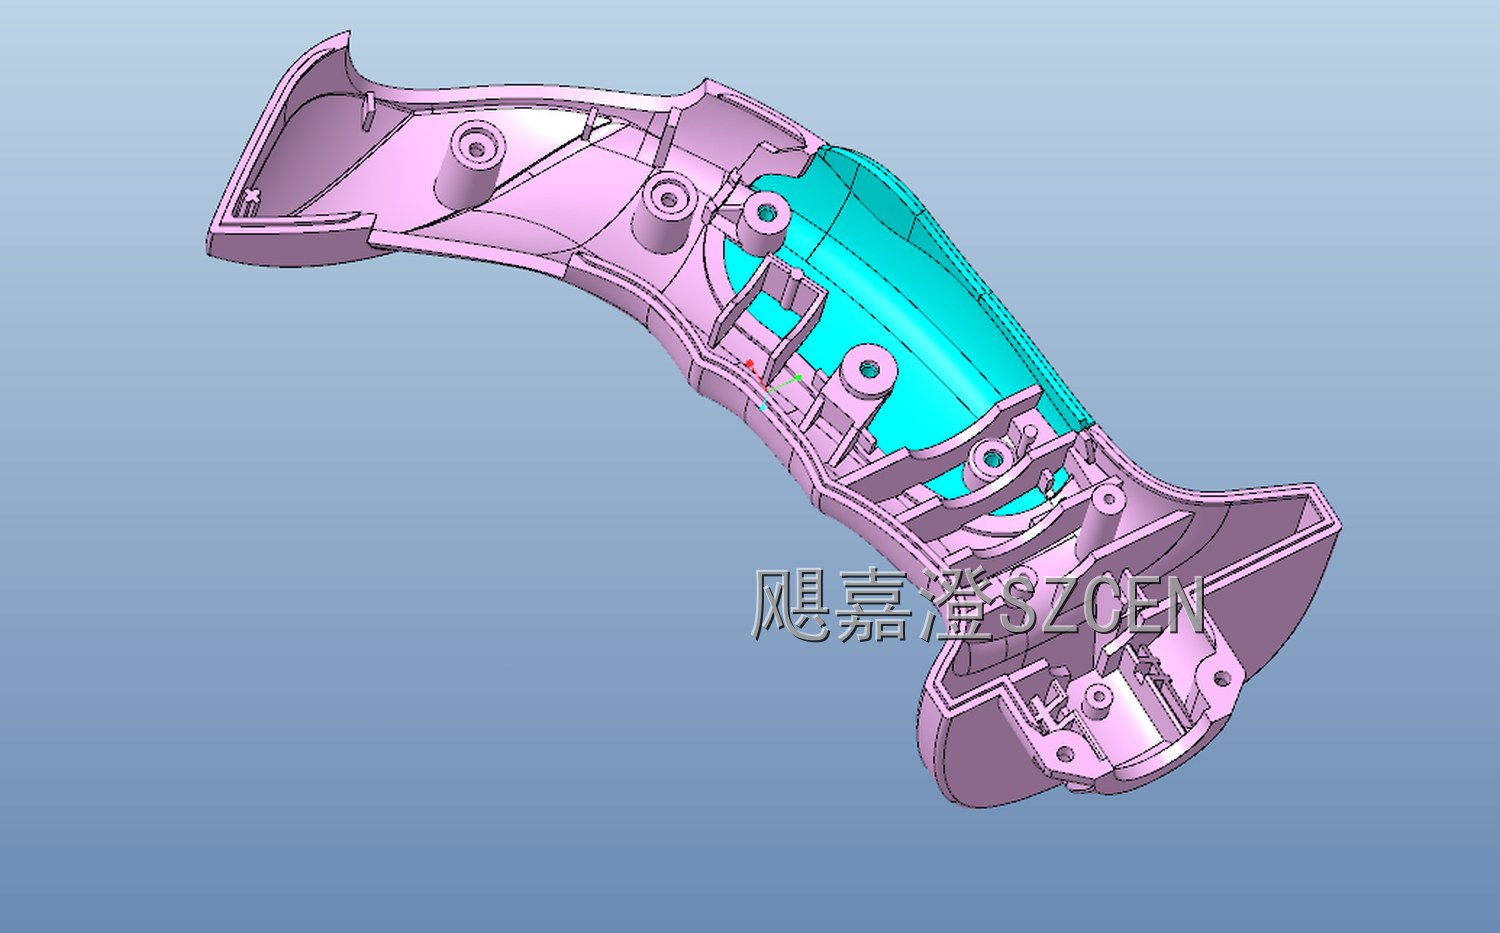
内部结构还原:加强筋、卡扣槽、螺钉柱按点云实测重建,壁厚控制在原件的公差范围内。
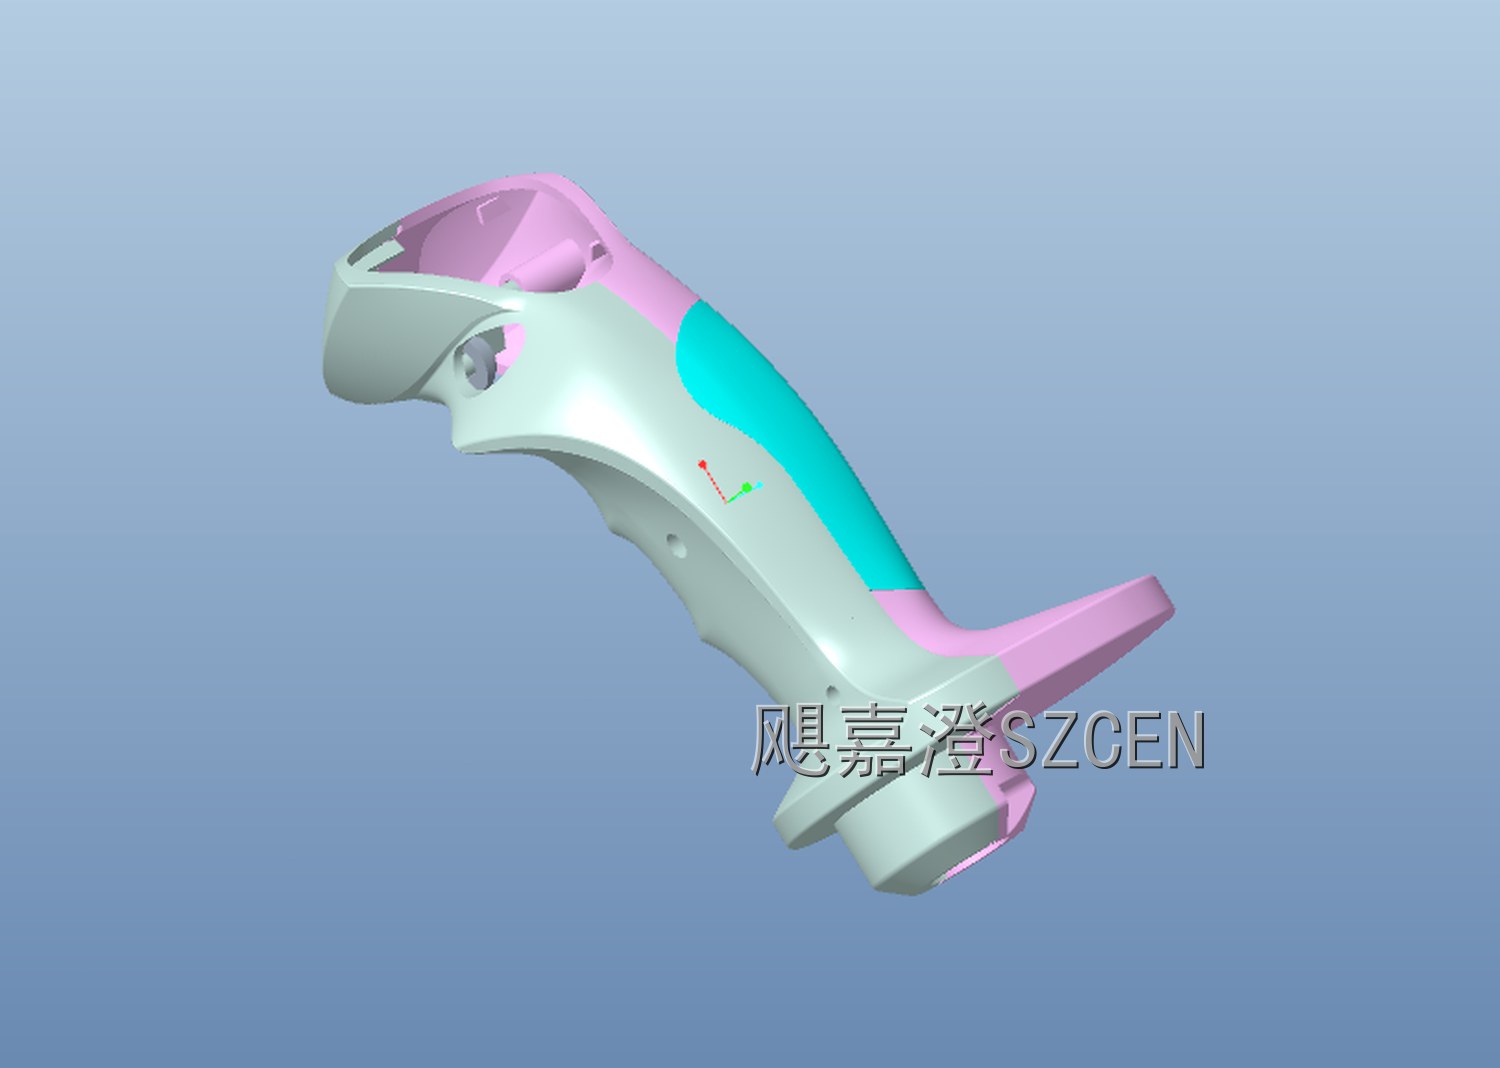
分件与配合:按原件分色缝与装配关系把上下壳拆开,留出装配间隙与扣合量。
参数化整理:把关键尺寸整理成可驱动参数,后续改型只需改参数、不必重画。
偏差比对:重建模型与原始点云做整体偏差比对,输出彩色偏差图谱,确认误差分布。
虚拟装配:上下壳与卡扣、螺钉柱做虚拟装配,检查干涉与间隙,确认装得上、拆得下。
壁厚与强度校核:抽取关键截面量壁厚、核对加强筋位置,保证注塑时不缩水变形。
二维出图:按三维模型输出工程图,标注关键尺寸、公差与材质要求,可直接下厂。
数据交付:交付三维数模、点云原始数据与偏差报告,方便后续改型与备件再生产。
这件手柄外壳没有图纸、原模具也已老化,靠逆向测绘把它完整救了回来。测绘阶段用蓝光扫描仪分内外两侧、多站位采集,深腔与卡扣部位换细光斑单独补扫,拼接后逐面检查重叠度,保证点云没有空洞和错位。建模阶段先滤杂点再按曲率精简,保留特征棱线;主曲面按点云拟合、过渡圆角做光顺处理,内部加强筋、卡扣槽与螺钉柱按实测重建,壁厚控制在原件公差范围内。最后做整体偏差比对与虚拟装配,确认上下壳的扣合量与装配间隙都合理,再输出带公差的二维工程图。一条完整的数据链交到手上,后续改型或重新开模都不用再回到实物。
| 扫描精度 | ±0.02mm |
|---|---|
| 点云密度 | 单站最高 1200 万点/秒 |
| 交付 | 三维数模 + 点云数据 + 二维工程图 |
| 周期 | 3-5 个工作日 |
| 对象 | 工程机械操作手柄外壳 |
| 设备 | 蓝光扫描仪 + 关节臂 |
以上为常规配置参数,实际以需求评估后的方案书为准。
原模具老化、图纸丢失,靠扫描重建直接输出可开模的数模与图纸
主曲面按点云拟合,加强筋与卡扣按实测重建,装得上也拆得下
重建模型与原始点云做整体比对,误差分布用彩色图谱一眼看清
我们可以带样件到现场,也可以安排就近已完工的案例实地看样。