点击扫描添加微信

微信扫一扫,直接沟通
传统AGV产品功能堆叠明显,外壳防护不足,传感器布局混乱,人机交互不直观,在高粉尘、高物流频次车间环境下易脏污、难维护。
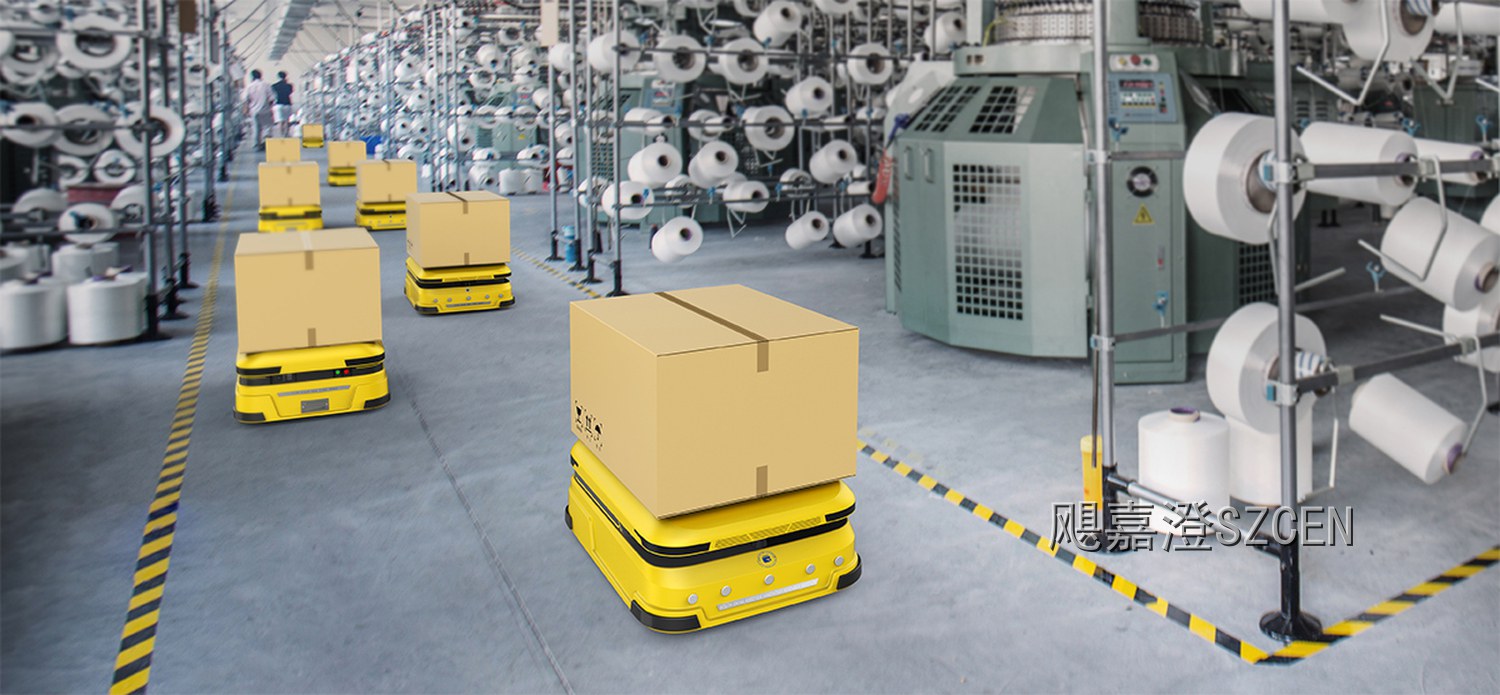
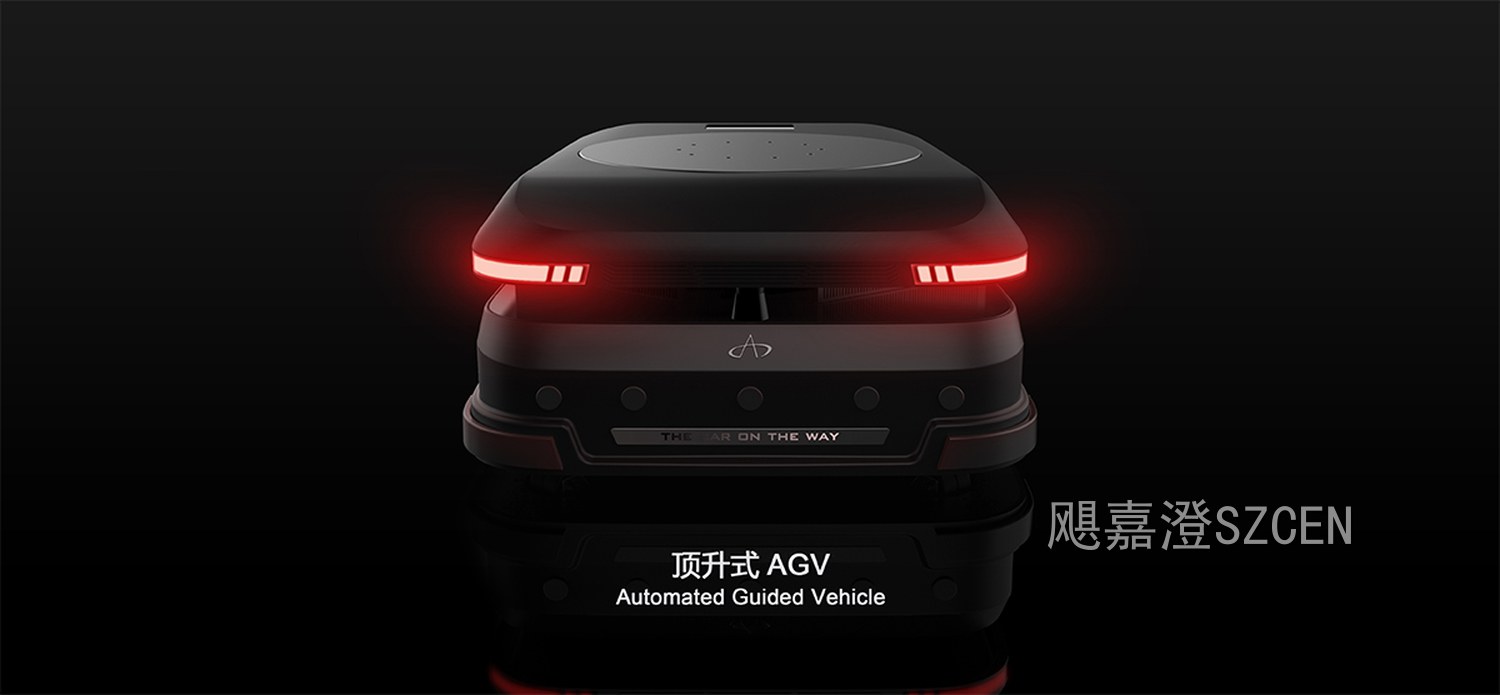
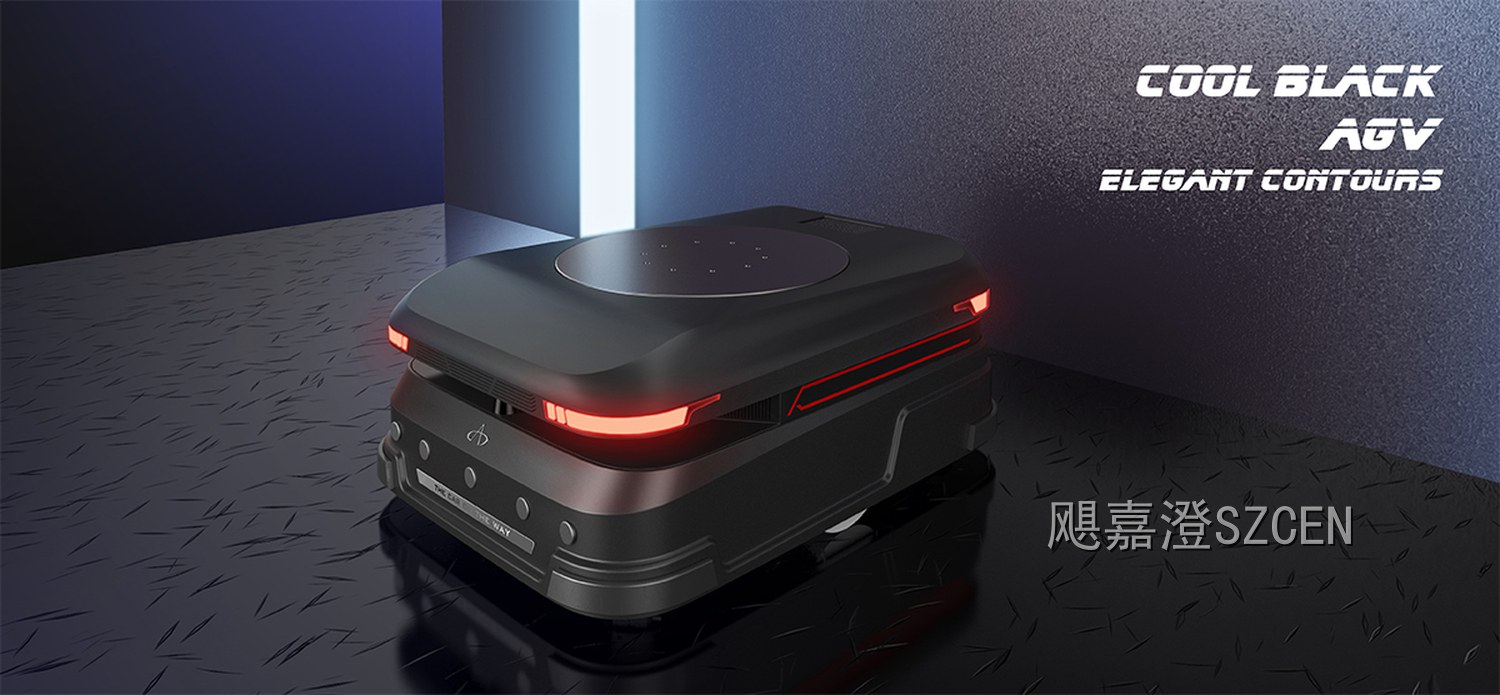
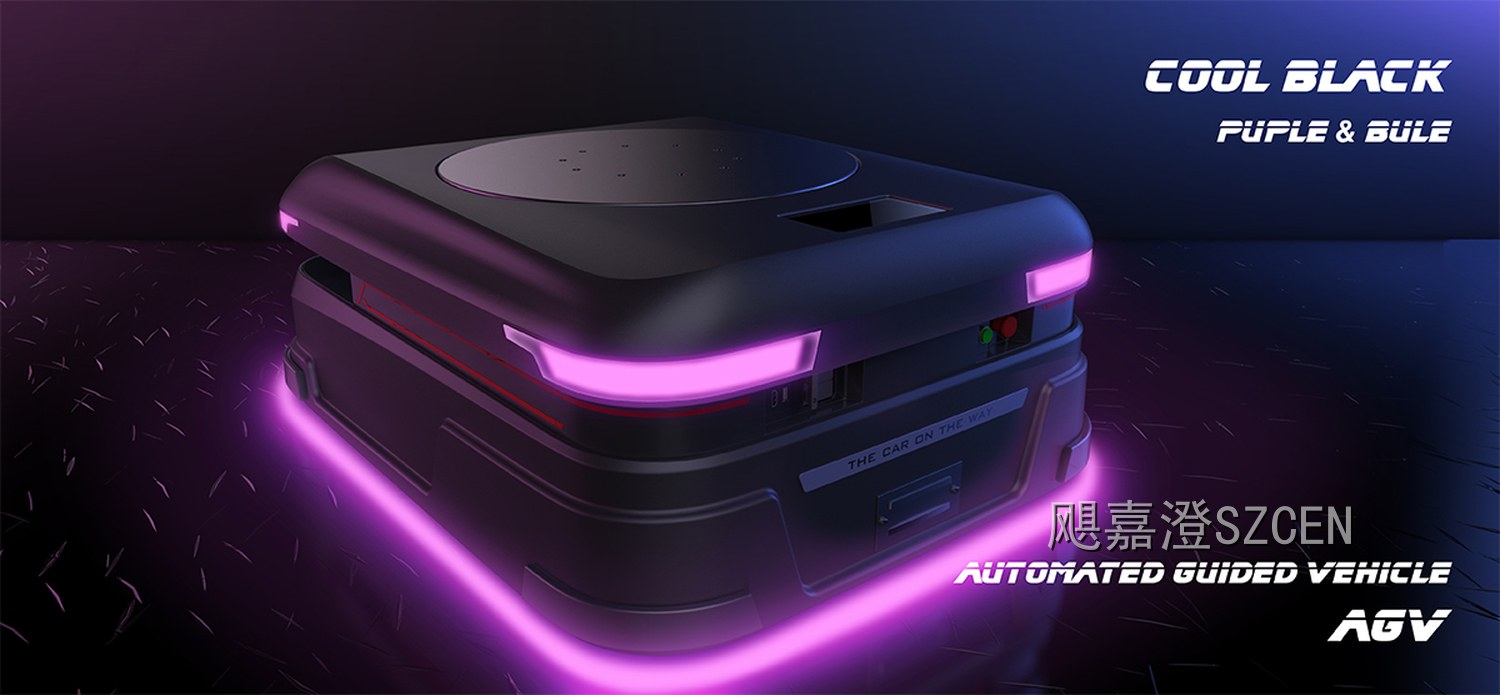
图片为示意效果,实际交付以项目实拍为准。
项目概述
顶升AGV机器人,主要应用于智能工厂、仓储物流、纺织车间、汽车零部件等行业,用于托盘、料车、箱体及重载物料的自动搬运与顶升对接。传统AGV产品功能堆叠明显,外壳防护不足,传感器布局混乱,人机交互不直观,在高粉尘、高物流频次车间环境下易脏污、难维护。
项目目标:打造重载顶升式AGV移动机器人,集成自动导航、顶升机构、安全防护、人机交互与模块化外壳,提升设备在工业现场的环境适应能力、运维便利性和批量落地识别度。
一、外观设计(ID)
1. 整体形态
采用低趴重载车身,矩形车身搭配圆角护壳,视觉稳定、通过性好;主体以工业黄/橙作为识别色,深灰结构件作为防护分区,适合工厂物流场景。
2. 顶升机构设计
顶部顶升模块采用模块化升降平台,平台表面设置定位销、托盘限位块或对接接口,可根据物料托盘尺寸适配;顶升柱与车身一体化连接,避免突兀外挂感。
3. 交互与传感器布局
车身正面设置触控显示屏或操作面板,配合状态指示灯、急停按钮和扫码/射频识别区域;四周布置激光雷达、红外防撞、触边传感器,形成完整安全防护圈。
4. 防护与工艺
外壳采用钣金喷涂或工业级工程塑料,耐磨、耐碰撞、防油污,表面易清洁;车身接缝均匀,传感器窗口不被遮挡,适合车间高频使用。
亮点标签:顶升AGV设计 | 重载移动机器人 | 自动搬运小车 | 工业物流机器人 | 模块化AGV外壳
二、结构设计(MD)
1. 车身框架结构
内部采用矩形钢管或钣金框架,承载电池、控制器、驱动轮、从动轮和顶升机构;底部低重心布局,提高重载运行稳定性。
2. 顶升机构结构
顶升模块采用剪叉式、丝杠式或连杆式升降结构,根据行程和负载确定方案;升降导向结构保证平台水平,配置机械限位、光电限位和过载保护。
3. 轮系与底盘结构
包含驱动轮、转向轮、从动轮或麦克纳姆轮方案,支持直行、转弯、横移和精准停靠;底盘预留电池仓、控制器仓和散热通道。
4. 安全与交互结构
急停按钮、状态灯、传感器和操作面板采用嵌入式安装,抗碰撞、防误触;车身四周设置防撞梁、触边条和传感器安装支架,满足工业安全要求。
亮点标签:AGV车身框架 | 顶升升降机构 | 重载底盘结构 | 轮系安装结构 | 安全传感器布局
三、样品制作
1. 外观手板:CNC加工外壳、防护罩、顶升平台和装饰件,进行工业喷涂、丝印与装配,验证整机比例、颜色和防护结构。
2. 结构样机:3D打印传感器支架、操作面板、轮系护罩和连接件,测试装配间隙、传感器视野和外壳安装关系。
3. 功能样机:集成底盘、轮系、顶升机构、电池与控制模块,进行负载升降、导航行驶、避障和精准停靠测试,形成可展示的工程样机。
亮点标签:工业AGV外观手板 | 顶升机构样机 | 重载底盘功能样机 | 物流机器人展示样机
顶升AGV机器人,面向智能工厂、仓储物流和纺织制造场景的重载自动搬运设备设计项目。整机采用低趴重载车身与模块化顶升平台,支持托盘、料车和箱体的自动顶升对接与搬运。车身集成激光导航、红外防撞、触边保护、状态显示和急停控制,形成完整安全防护体系。内部采用低重心底盘、驱动轮系和可维护电池仓,运行稳定,便于车间高频转运。
项目覆盖外观造型、结构开发、三维逆向测绘、功能样机制作,完成顶升式AGV从概念设计到工程样机的全流程落地。
| 设计交付 | 外观 + 结构全套 3D 图档(Creo / STEP) |
|---|---|
| 注塑开模生产 | 模具设计 → 试模 → 注塑批量生产,一站对接 |
以上为常规配置参数,实际以需求评估后的方案书为准。
DFM 分析前置,避免后期改模返工
外观 → 结构 → 打样 → 小批量,单一对接人负责
我们可以带样件到现场,也可以安排就近已完工的案例实地看样。